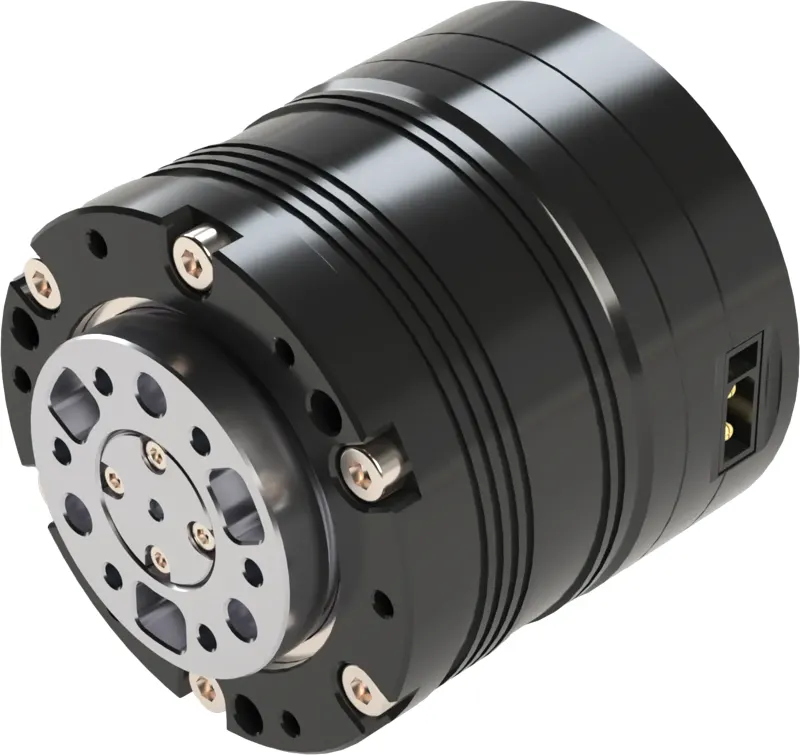
额定扭矩 12 N·m 的紧凑型非中空关节模组 科盟 56 规格平台的非中空紧凑关节模组,适合模块化机器人机构设计。
零部件
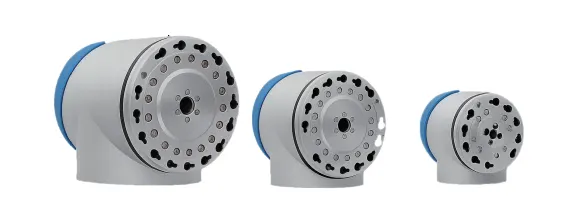
集成伺服系统的机器人关节模组,支持灵活机构设计 将伺服电机、驱动器、编码器及科盟自研谐波减速器集成于紧凑单元中的 I 型机器人关节模组。
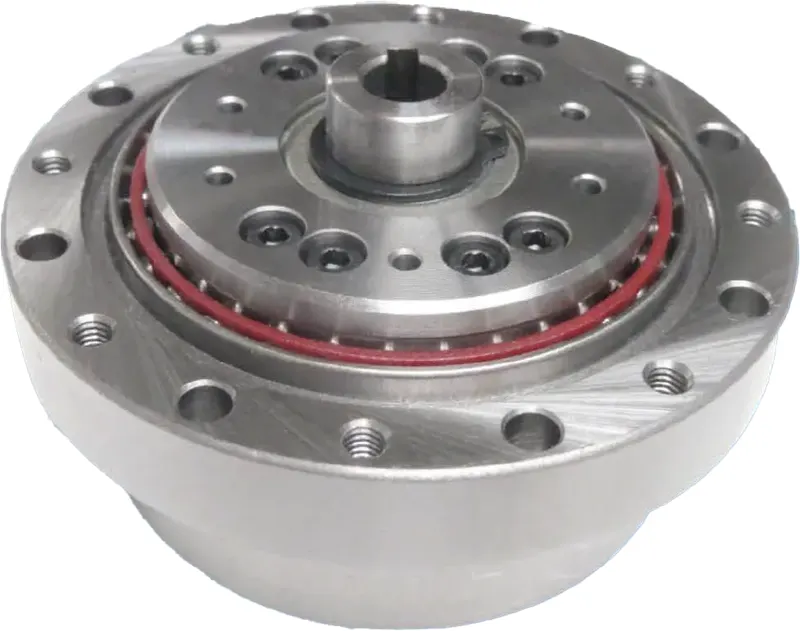
面向高扭矩机器人关节的紧凑型精密传动部件 用于机器人关节精密传动的紧凑型摆线减速部件,面向人形机器人及工业机器人轻量化传动方案。