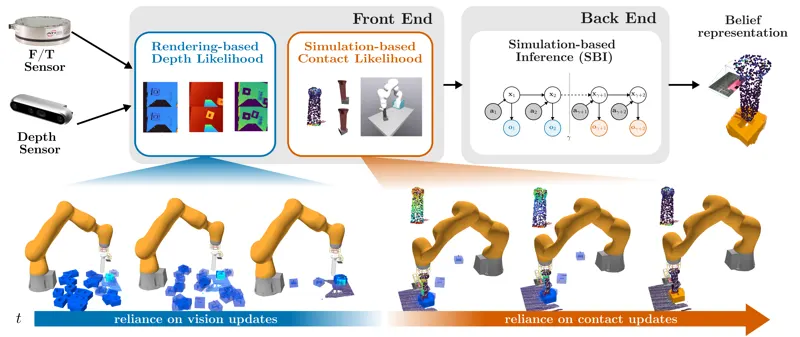
BayesContact:视觉-触觉提议与仿真推断的不确定姿态估计提出基于仿真推断的视觉-触觉姿态估计框架,维持粒子信念融合深度观测与力/力矩数据,用于轴孔装配等接触丰富操作。Aditya Kamireddypalli, Matias Mattamala, Joao Moura·2026年7月17日触觉姿态估计SBI2026年7月17日