1:29HumanEgo:零样本人类视频机器人学习@TX_Leo_Wang · 227次播放 · 2026-05-26Egocentric Learning机器人学习Zero-Shot Learning
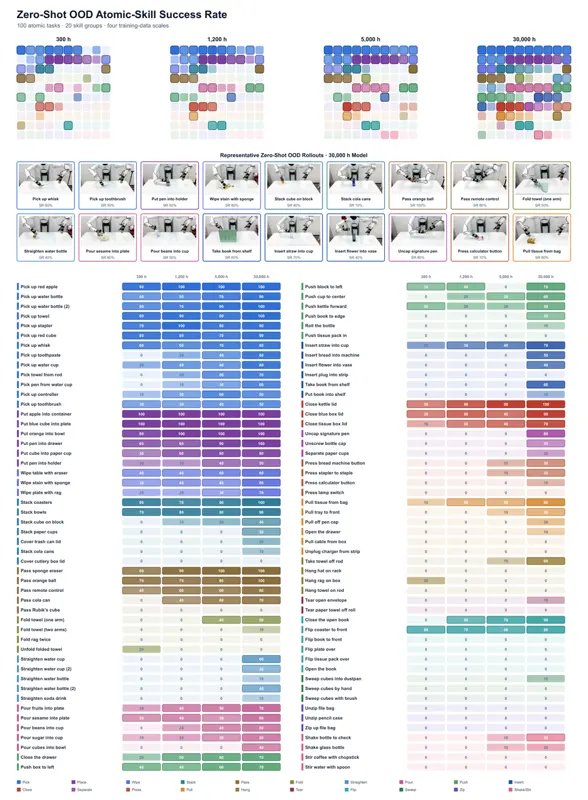
GE-Act 2.0:世界-动作模型预训练与规模扩展GE-Act 2.0 以控制导向自编码器、单步视觉规划器和逆动力学模型构建世界-动作系统,并用 KASO 对齐生成未来与动作监督。共享操作数据从 300 扩充到 30,000 小时后,G1-OP 与 G2-90D 的零样本分布外成功率分别达到 44.1% 和 31.1%。 AgiBot Research Team, Renhang Liu, Wenzhi Zhao·2026年9月4日世界动作模型机器人操控具身智能2026年9月4日
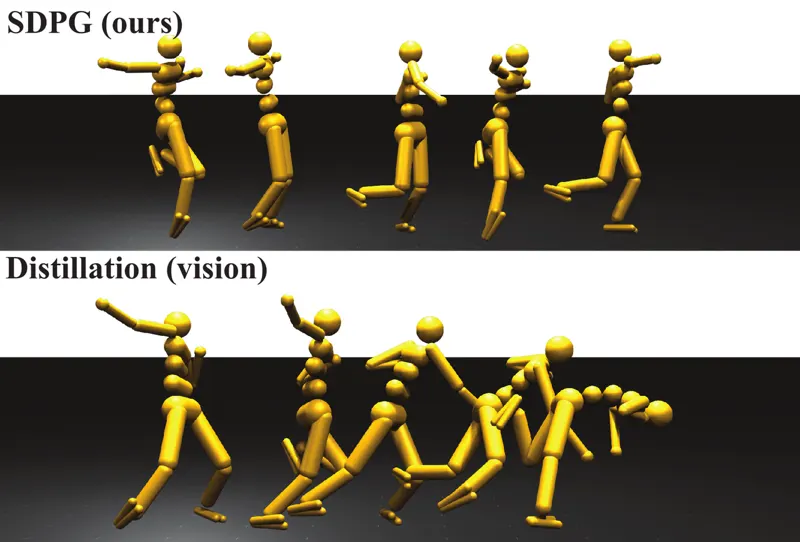
基于随机解耦策略梯度的高效视觉强化学习SDPG 用同一名义轨迹周围的随机动作扰动估计平滑策略梯度,只批量渲染少量名义环境,并用大量无渲染物理环境计算回报差。论文在视觉 MuJoCo 与多类机器人任务上实现单张 RTX 4080 的端到端训练,并在 Unitree Go2 上验证零样本 sim-to-real 迁移。Haoxiang You, Yilang Liu, Davis Zong·2026年5月26日仿真到现实视觉强化学习机器人学习2026年5月26日
 1:04