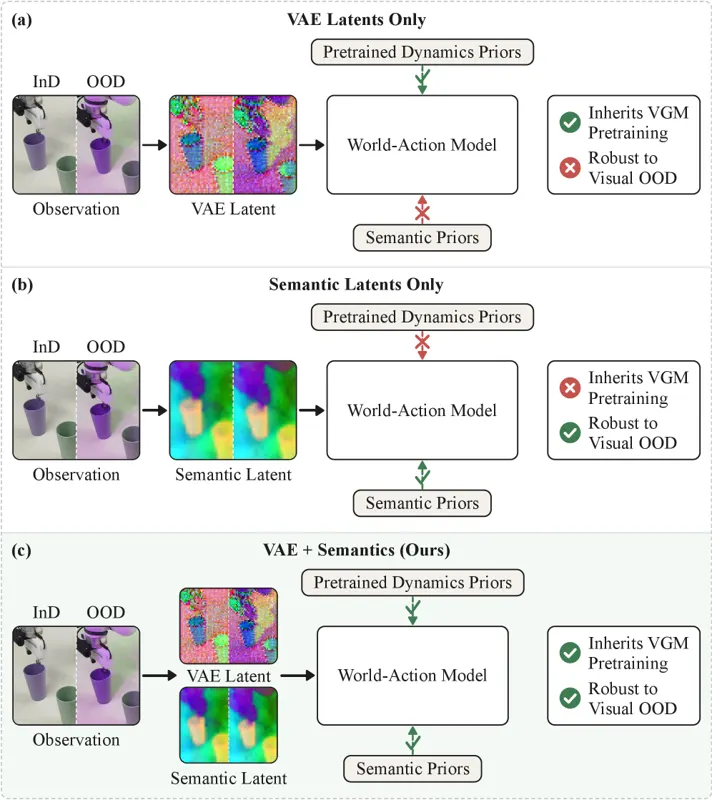
Robust-WAM:桥接世界-动作模型的生成式预训练与语义前瞻提出视频生成式世界-动作模型的通用后训练方法,保留 VAE 潜空间的生成路径并添加轻量语义前瞻对齐目标,用可学习查询 token 将未来场景语义引入动作流,使动作基于外观不变的动态表示,在 OOD 泛化仿真和真机上持续提升多种 WAM 基线成功率。Haodong Yan, Junfeng Li, Junjie He·2026年8月6日VAERobust-WAM世界模型2026年8月6日
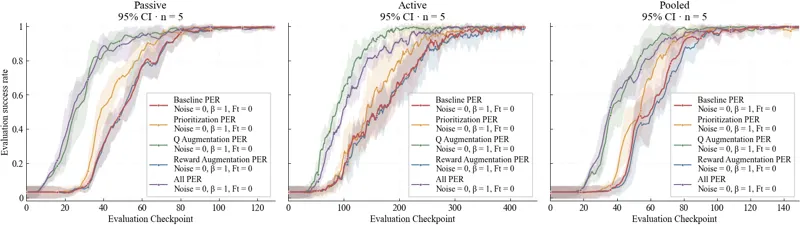
fNIRS引导强化学习实现机器人行为的离线方法本文提出一种离线方法,利用fNIRS(功能近红外光谱)引导强化学习来塑造机器人行为,将脑信号解码与机器人控制策略训练相结合。Julia Santaniello, Madelaine Brower, Benson Jiang·2026年7月15日BCIfNIRS强化学习2026年7月15日
 1:06