弥合实验室到店铺的鸿沟:面向零售人形机器人的数据高效后训练与经验驱动学习VLA框架
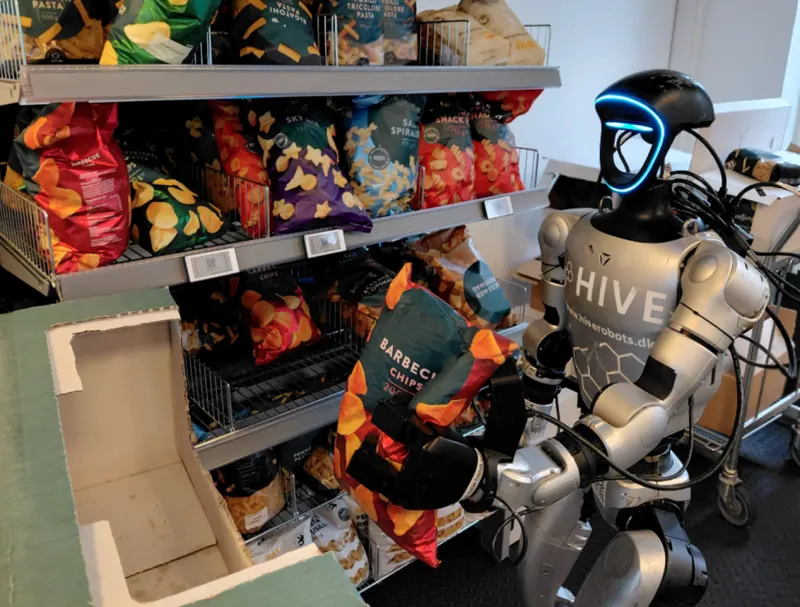
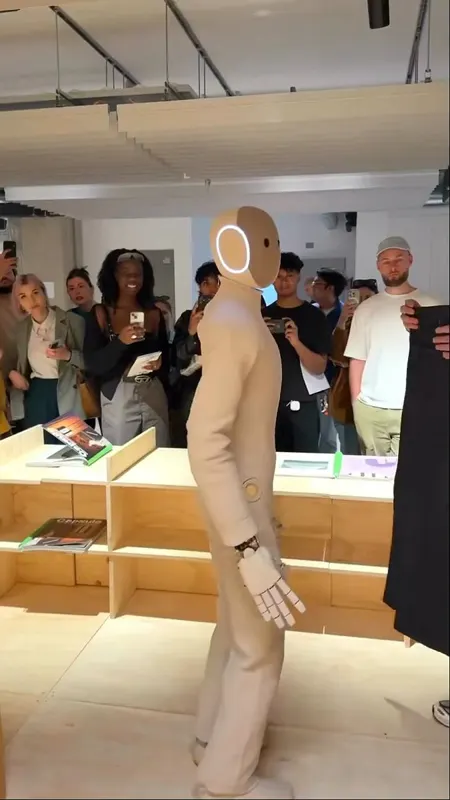
VLA人形机器人从基准性能到可靠真实部署存在巨大鸿沟。本文提出DEED(数据高效后训练与经验驱动学习)系统级方法,在超市薯片补货任务上用Unitree G1-Edu人形与GR00T N1.6基础模型评测。DEED含三部分:(1)数据高效后训练流水线——控制频率对齐、数据策展、任务相关视觉高亮、降低VLA依赖;(2)经验驱动精炼,改编自RECAP,用文本优势前缀与视觉语言价值函数适配GR00T解耦架构;(3)潜空间分布内外分析工具。结果表明弥合实验室到店铺鸿沟主要是系统集成而非架构挑战:精细数据设计与定向后训练用单GPU即可将朴素微调下失败的策略转为胜任的真实系统。
Roger Sala Sisó, Tiago Silvério, Jakob Sand·2026年7月22日
视觉语言动作模型人形机器人零售2026年7月22日
 0:35