部署基于学习的四足移动操作框架
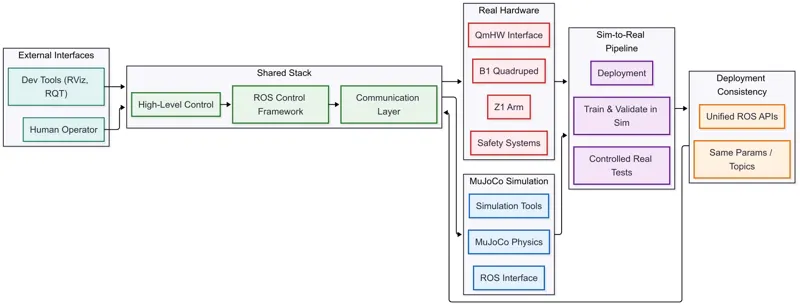
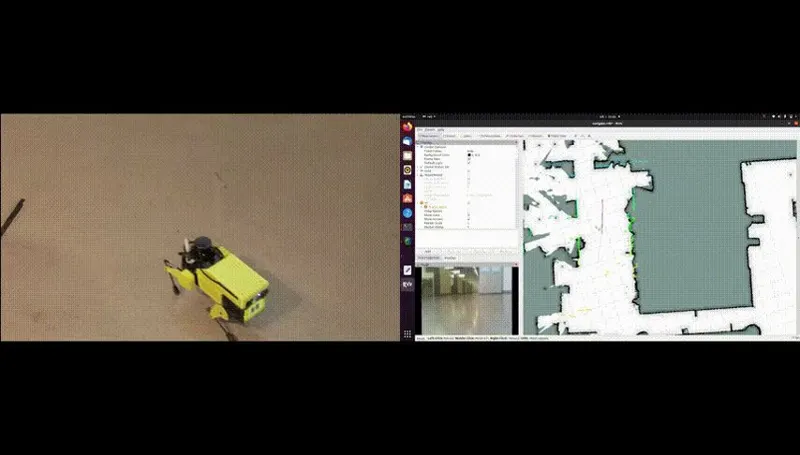
四足移动操作机器人在敏捷移动操作方面具有巨大潜力,但从仿真到现实的可控可靠迁移仍然困难。强化学习(RL)在全身控制方面显示出前景,但大多数框架是专有的且难以在真实硬件上复现。我们提出了一个开放的训练、基准测试和部署基于 RL 控制器的流水线,用于配备 Z1 机械臂的 Unitree B1 四足机器人。该框架通过 ROS 统一了 sim-to-sim 和 sim-to-real 迁移,重新实现了在 Isaac Gym 中训练的策略,通过硬件抽象层将其扩展到 MuJoCo,并在物理硬件上部署相同的控制器。Sim-to-sim 实验揭示了 Isaac Gym 和 MuJoCo 接触模型之间影响策略行为的差异,而真实世界的遥操作取物试验表明,协调的全身控制扩展了操作范围并改善了操作性能。该流水线为开发和分析基于 RL 的移动操作控制器提供了透明、可复现的基础,并将开源发布。
Yadong Liu, Jianwei Liu, He Liang·2025年12月22日
仿真到现实ROS四足操作2025年12月22日
 0:10