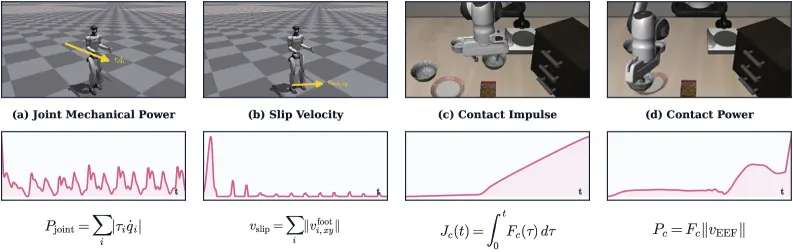
PRISM:面向交互结构化运动控制的多项式表示PRISM 提出一种紧凑的策略表示方法,将可观测物理变量间的多项式交互显式化、可学习化。标准 MLP 策略接收一阶变量(位置、速度),但许多动作相关线索来自乘积交互(如关节功率=扭矩×速度)。PRISM 用因子化多项式模块直接暴露这些交互,无需枚举所有单项式,在人形机器人行走和接触丰富操作上显著超越 MLP 基线。Seung Hyun Lee, Stella X. Yu·2026年7月26日PRISM运动控制多项式网络2026年7月26日