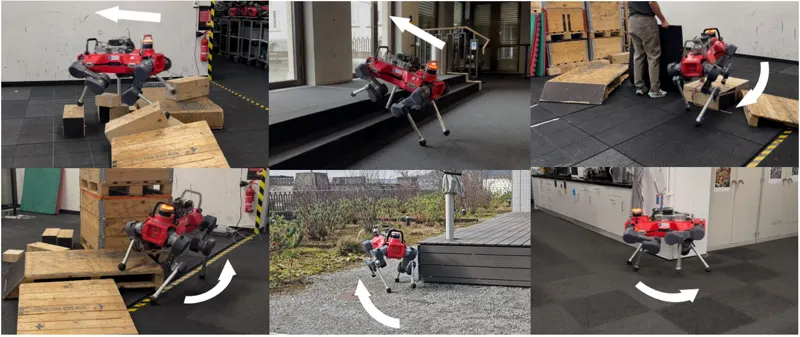
运动先验重塑:让平地四足技能适应复杂地形论文提出分层强化学习框架:低层策略先在平地模仿犬类动作并形成运动先验,高层目标条件策略输出潜在步态指令与受约束关节残差,使 ANYmal-D 在楼梯、坡面、随机箱体和高障碍中保持自然动物风格步态,并完成感知运动、局部避障与目标导航。Zewei Zhang, Chenhao Li, Takahiro Miki·2025年5月21日ANYmal四足机器人运动先验2025年5月21日
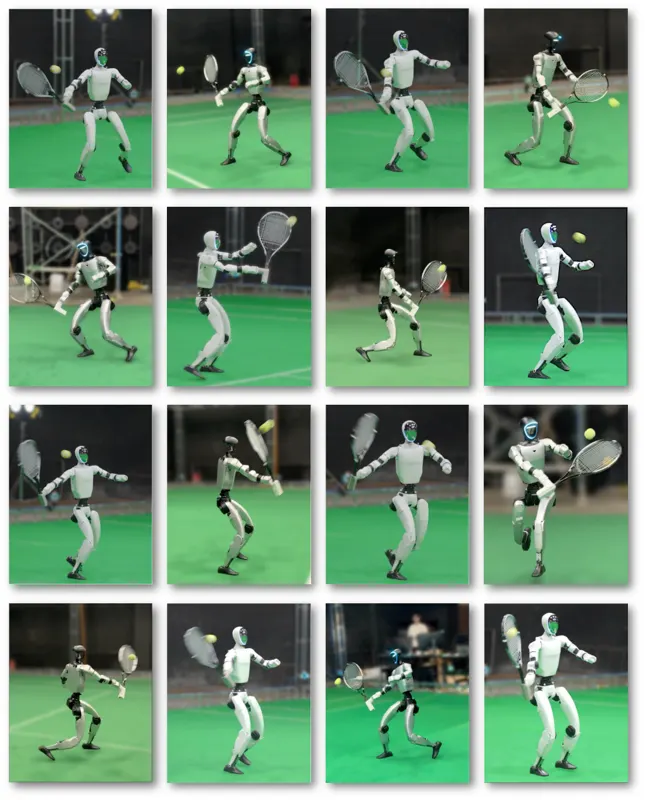
LATENT:从不完美人类动作学习人形网球技能LATENT 以碎片化、不完整的人类网球动作数据为先验,经修正与组合学出可稳定击球的人形策略,部署到 Unitree G1,能与人类进行多拍对拉。Zhikai Zhang, Haofei Lu, Yunrui Lian·2026年3月13日LATENT仿真到现实宇树2026年3月13日
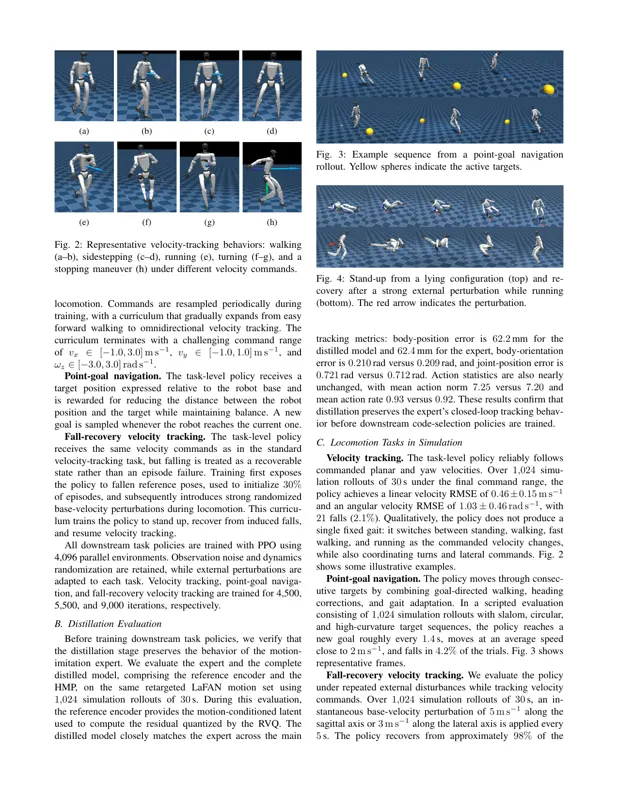
从运动模仿中学习人形机器人可复用混合运动先验从运动模仿中学习可复用的混合运动先验,让 RL 策略能跨步态任务迁移而非每次从零训练,提升人形运动控制的样本效率和泛化能力。Valerio Belli, Valerio Modugno, Enrico Mingo Hoffman·2026年7月27日运动模仿人形机器人步态优化2026年7月27日