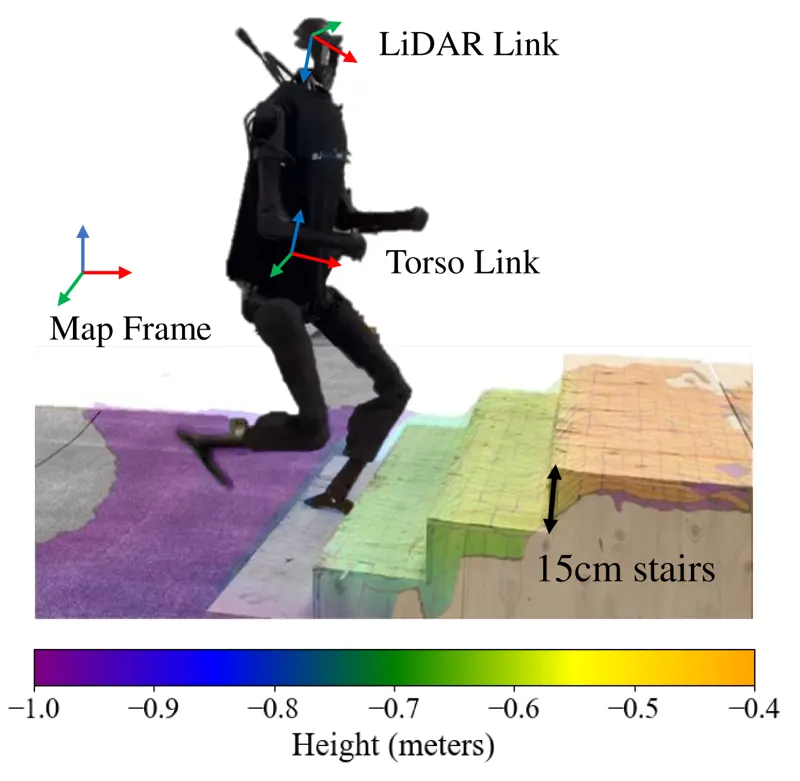
基于感知内部模型学习人形运动与四足机器人可以使用盲策略导航多种地形不同,人形机器人由于高自由度和本质上不稳定的形态,需要精确感知才能稳定运动。然而引入感知信号往往会给系统引入额外干扰,降低鲁棒性、泛化性和效率。本文提出感知内部模型解决这些问题。Junfeng Long, Junli Ren, Moji Shi·2024年11月21日人形机器人感知内部模型强化学习2024年11月21日