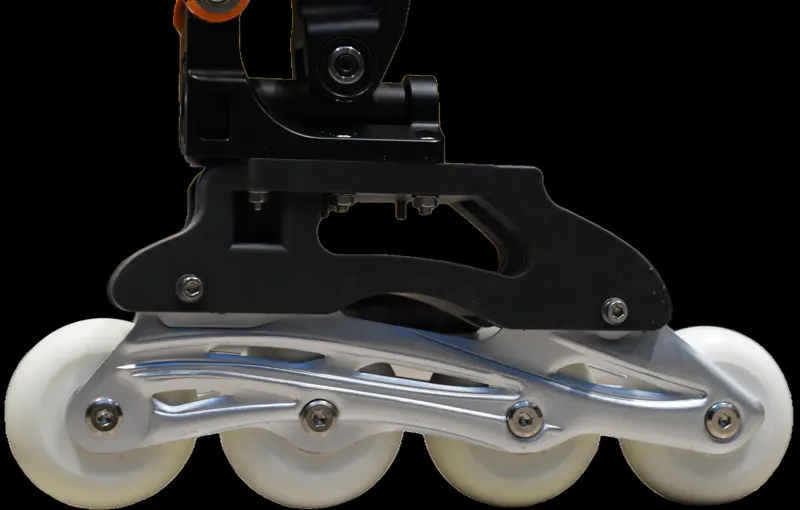
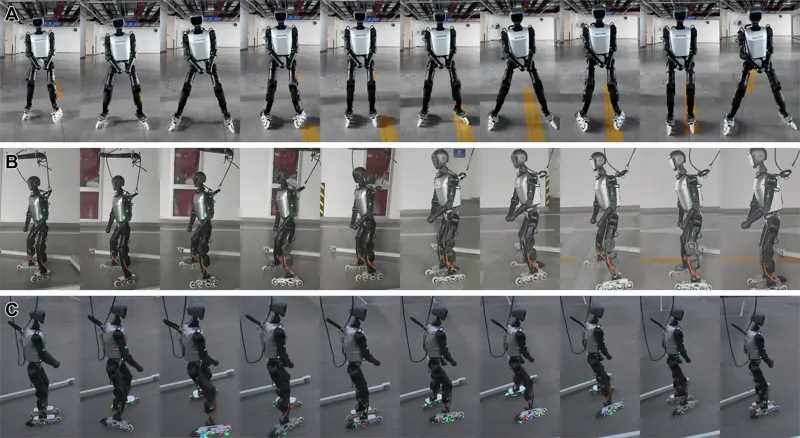
基于强化学习的人形机器人轮滑运动控制将强化学习与人形机器人结合,解决被动轮滑的欠驱动复杂力学问题,实现动态轮滑步态的新形态。Ethan Marot, Thomas Bi, Clemens Schwarke·2026年6月30日轮滑步态优化人形机器人2026年6月30日
基于对抗运动先验的人形机器人轮滑运动学习用 AMP-PPO 框架和切片圆柱体轮仿真模型,让人形机器人学会 Pump Glide(足部开合产生动力)和 Push Glide(交替支撑推进)两种被动轮滑步态,在 Booster T1 上实现仿真和真实机器人持续轮滑。Yunkang Cheng, Yutong Wu, Menghan Li·2026年7月12日AMPBooster T1步态优化2026年7月12日