MoE-Loco:面向多任务行走的混合专家方法
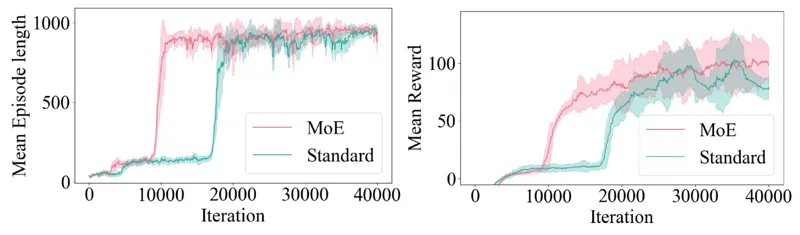
我们提出 MoE-Loco,一种面向腿式机器人多任务行走的混合专家(MoE)框架。该方法使单一策略能够处理多种地形(包括横杆、坑洞、楼梯、斜坡和挡板),同时支持四足和双足步态。利用 MoE,我们缓解了多任务强化学习中常见的梯度冲突问题,提升了训练效率和性能。实验表明,不同专家自然地专门化于不同的行走行为,可用于任务迁移和技能组合。我们在仿真和真实世界部署中验证了该方法的鲁棒性和适应性。
Runhan Huang, Shaoting Zhu, Yilun Du2025年3月11日
混合专家多任务行走足式机器人2025年3月11日