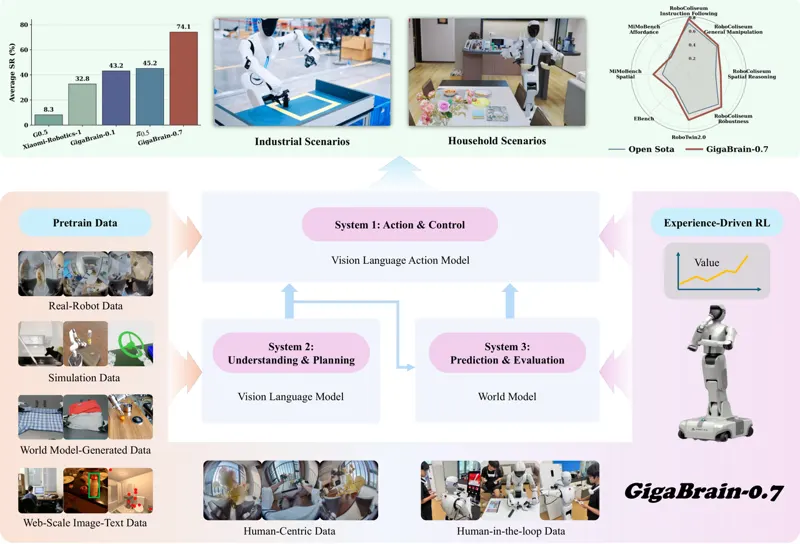
GigaBrain-0.7:用三系统架构扩展具身基础模型的涌现能力GigaBrain-0.7 统一任务理解、未来预测、价值评估与连续动作控制,在三万七千多小时跨本体具身数据和约2.72亿VLM样本上完成单阶段预训练,并通过仿真与真机经验强化显著提升成功率。 GigaBrain Team, Angen Ye, Axiang Sun·2026年8月16日视觉语言动作模型GigaBrain流匹配2026年8月16日
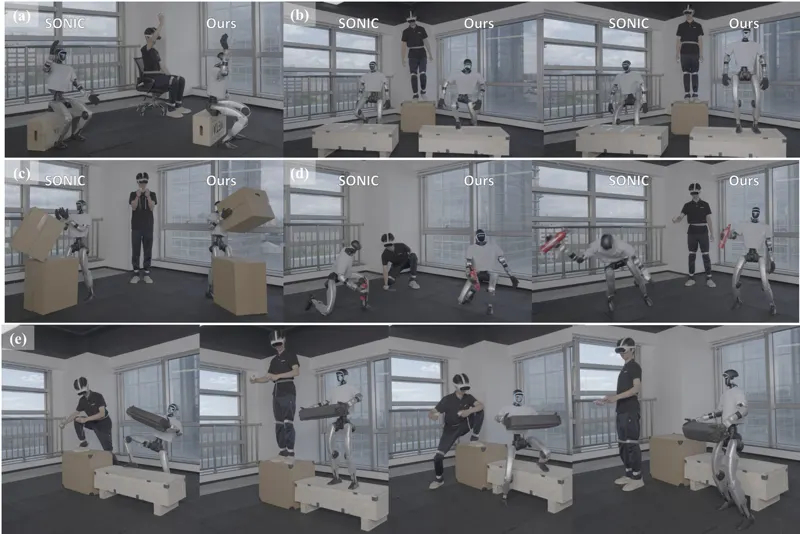
GigaBrain-WBC:人形机器人全身控制的行为世界模型首个用于人形机器人全身控制的行为世界模型(BWM),训练因果Transformer联合预测下一步动作、状态和潜在行为指令分布,使策略网络同时建模环境对行为的影响。自动地形标注管线从重定向运动中恢复3D接触几何,部署时检测不合理指令并回退到已学行为,在四项测试中成功率最高(地形交互81.3%、不合理指令83.1%、跌倒恢复99.3%),Unitree G1检查点可迁移至Maker L01机器人。Ziyang Cheng, Tianshu Tang, Jinxin Lan·2026年8月18日人形机器人世界模型全身控制2026年8月18日