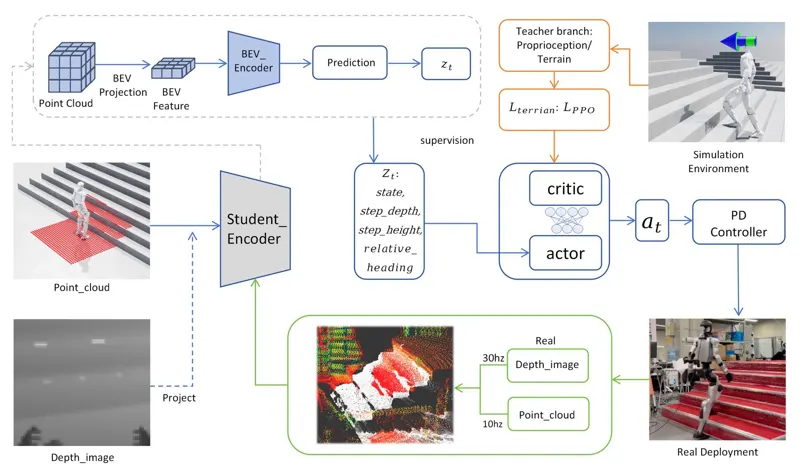
显式楼梯几何条件化用于鲁棒人形运动鲁棒的人形机器人爬楼梯仍具挑战性,原因包括几何不连续性、对台阶高度变化的敏感性以及真实环境中的感知不确定性。现有基于学习的运动策略通常依赖隐式地形表征或盲式本体感知反馈,限制了其跨不同楼梯几何的泛化能力。本文提出显式将楼梯几何参数作为条件输入策略网络。Jianguo Zhang, Wentai Xu, Shusheng Ye·2026年5月11日人形机器人爬楼强化学习2026年5月11日