DL-SLAM:基于双层概率的动态环境高保真高斯泼溅SLAM
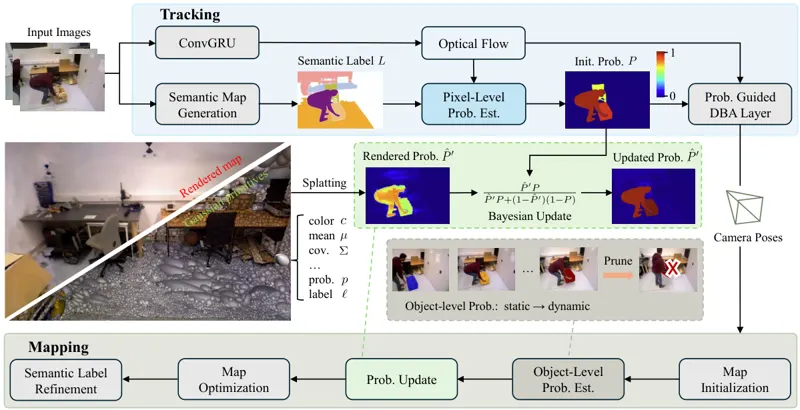
3D高斯泼溅(3DGS)推动了稠密动态SLAM的进展,但主流方法直接丢弃预定义的动态物体,忽略了瞬时静止物体对位姿估计的几何约束价值;WildGS-SLAM用逐像素不确定性图利用这类物体,却会把它们融进静态地图留下持久伪影,且纯几何的不确定性在物体边界处含糊不清。DL-SLAM提出双层概率框架:像素级结合语义与几何信息计算动态概率,作为稠密束调整的自适应权重;像素概率被提升到三维高斯属性并按实例聚合为对象级动态概率,用于类别化剪枝动态高斯,得到无伪影的静态地图;纯净的静态地图再渲染出几何一致的概率图,贝叶斯式地反哺像素级估计。配合动态感知的语义标签修正,DL-SLAM在TUM RGB-D、BONN与Wild-SLAM iPhone三个动态数据集上将跟踪精度最多提升13%,同时生成高保真语义地图。
Ziheng Xu, Qingfeng Li, Xuefeng Liu2026年7月2日
动态环境同步定位与建图3D高斯泼溅2026年7月2日