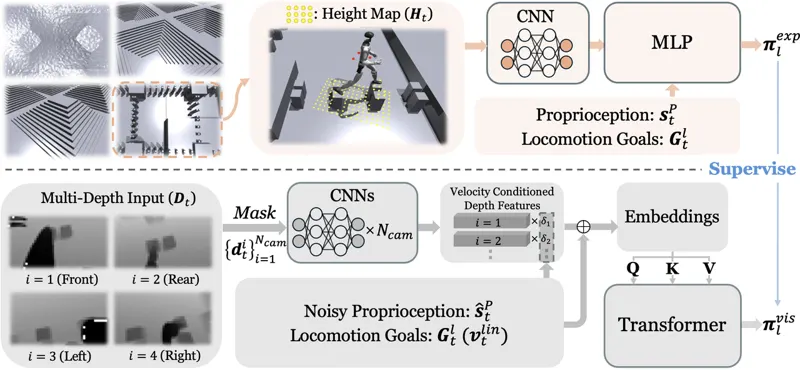
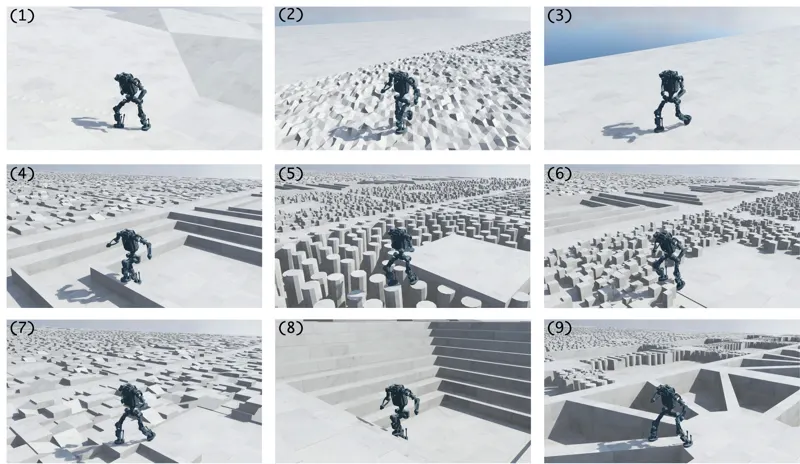
RPL:面向复杂地形的鲁棒人形感知行走RPL 提出两阶段训练框架,先用特权高度图训练多地形专家,再通过高效多深度渲染蒸馏为统一 Transformer 视觉策略,使 Unitree G1 在斜坡、楼梯、踏脚石上双向行走并携带负载。Yuanhang Zhang, Younggyo Seo, Juyue Chen·2026年2月3日宇树 G1人形机器人Perceptive Locomotion2026年2月3日
Light-Loco-Parkour:基于多技能蒸馏的通感知全身运动人形机器人全身感知运动控制系统,仅需深度图像和速度指令即可自主决定行走、平衡、攀爬、跳下或跨越,单策略覆盖开阔地形与障碍物穿越。Hongming Chen, Zhuoran Li, Hongxi Wang·2026年8月1日强化学习人形机器人全身2026年8月1日