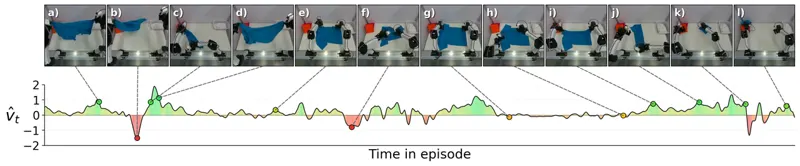
WARP-RM:时间扭曲增强的相对进度奖励模型提出自监督相对进度信号 WARP-RM,用时间扭曲增强从成功示教中学习帧级进度速度,再以 WARP-BC 过滤重加权行为克隆动作块。在双臂折 T 恤任务上,次优数据增多时相对原生 BC 吞吐提升最高约 18 倍;仿真瓶入箱 512 场景达 290 瓶/时。Justin Yu, Andrew Goldberg, Kavish Kondap·2026年6月26日模仿学习Data CurationBehavior Cloning2026年6月26日
1:21复旦 TEAI 与 NeoteAI 发布 N₀-Foundation 触觉具身操作基础模型@robotsdigest · 406次播放 · 2026-09-01NeoDataNeoteAITEAI
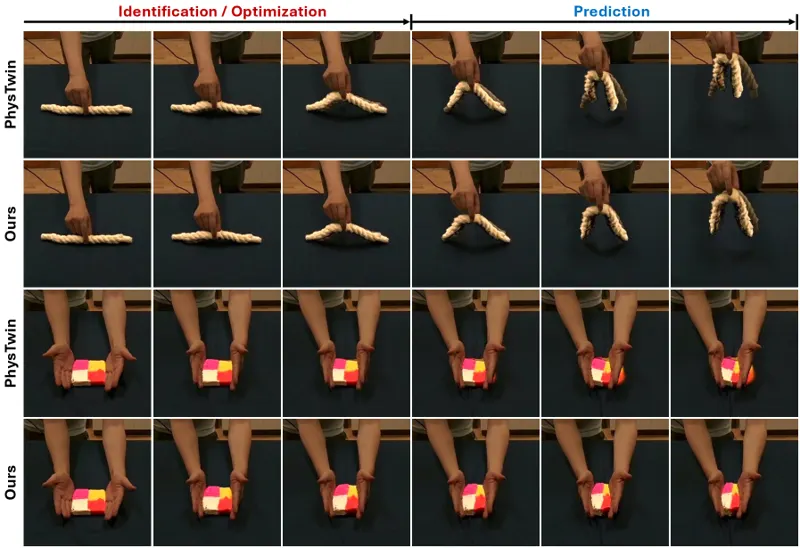
PhysCoRe:面向材料感知可变形动力学的物理修正残差世界模型预测可变形物体在机器人操作下的演化是长期挑战。现有方法依赖逐物体优化拟合材料参数,速度慢且无法泛化;端到端学习方法外推差且违反物理约束。PhysCoRe提出物理修正残差世界模型。Haocheng Yin, Shuohan Tao, Yongsheng Chen·2026年7月22日世界模型物理仿真可形变物体2026年7月22日
 0:32