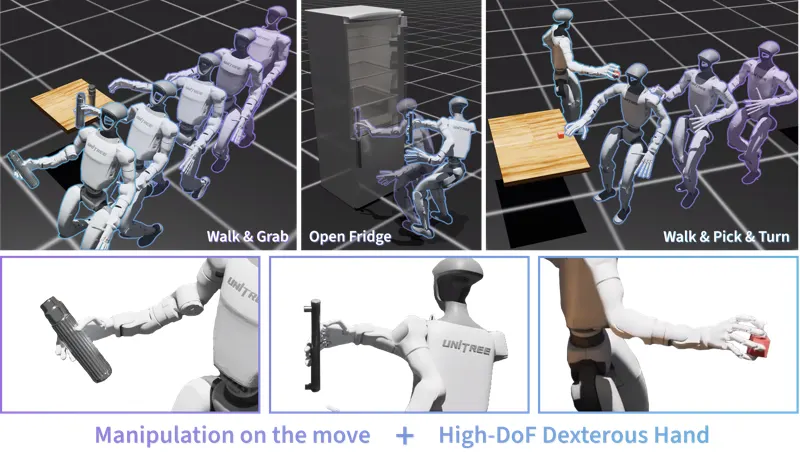
CoorDex:协调身体与手部先验实现连续灵巧人形行走操作人形机器人行走操作常被简化为走走停停——走到物体前停下操作。CoorDex 提出协调身体与手部先验的框架,实现行走与操作同时进行的连续灵巧 loco-manipulation,无需停顿即可在移动中抓取和操控物体。Sikai Li, Shuning Li, Zhenyu Wei·2026年6月22日移动操作CoorDex人形机器人2026年6月22日
 0:55