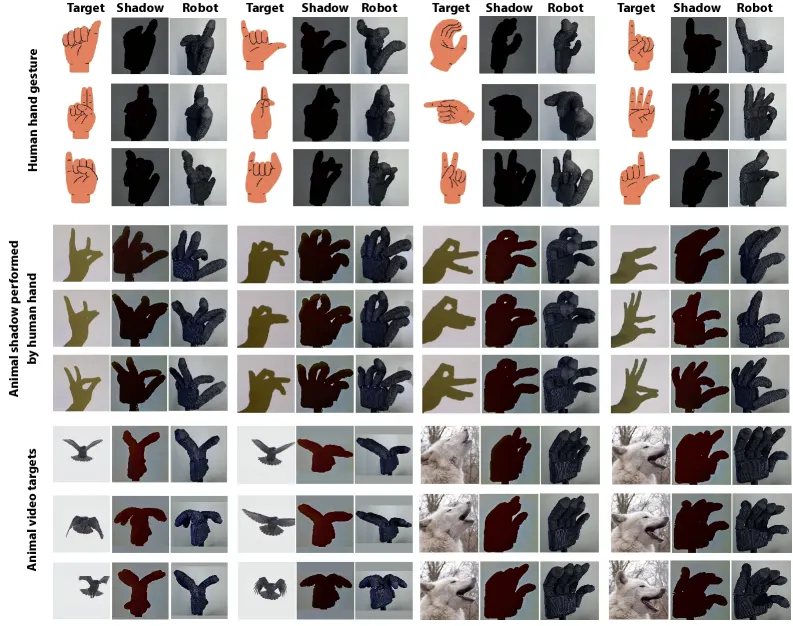
机器人通过投影视觉抽象学习交流机器人通过投影视觉抽象学习交流的研究。Danyang Yan, Boyuan Wang, Jiaxun Liu·2026年7月24日机器人学习视觉抽象通信2026年7月24日
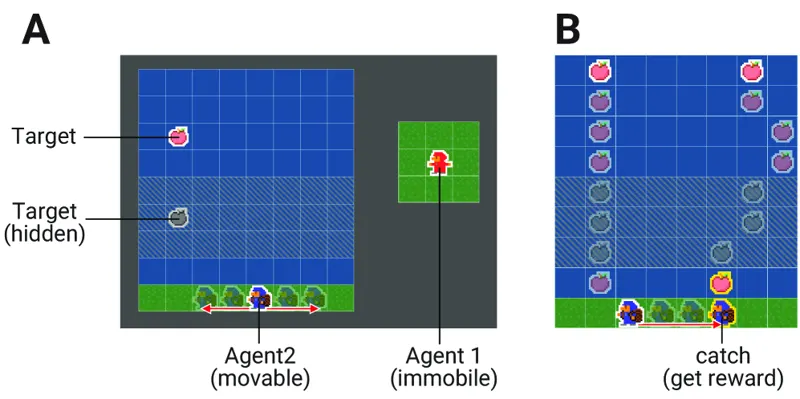
Dreamer-CPC:基于世界模型的消息学习用于去中心化多智能体强化学习多智能体强化学习中,智能体间通信在部分可观测下有效提升性能。基于表示学习的方法让去中心化智能体学习基于自身观测的消息,但仅依赖当前观测。Dreamer-CPC结合世界模型进行消息学习。Taisuke Takayama, Naoto Yoshida, Tadahiro Taniguchi·2026年7月22日Dreamer世界模型多智能体2026年7月22日