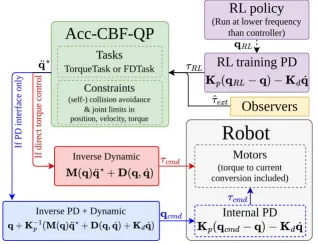
加速度CBF-QP:强化学习策略安全执行框架针对强化学习缺乏安全保证的问题,提出基于加速度的CBF-QP约束执行方法,确保腿式机器人和机械臂在安全边界内运行,应对分布外状态导致的部署失败。Bastien Muraccioli, Alice Cariou, Pierre-Alexandre Leziart·2026年7月16日强化学习安全CBF-QP2026年7月16日