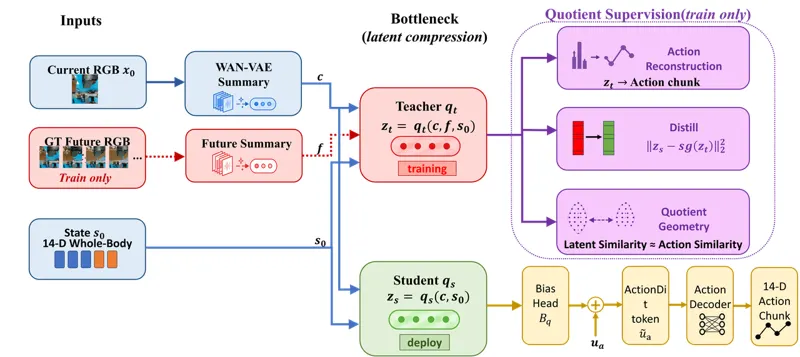
DECOWAM:面向腿式移动操作的解耦全身世界-动作模型DECOWAM 在冻结的 FastWAM 视频-动作主干上,通过未来等价瓶颈、底盘/手臂因子化与自我运动条件三个解耦接口建模腿式移动操作,Stage-2 可训练参数减少 232 倍,真机任务成功率 58.2%。Siyuan Ma, Boshi Zhang, Yutian Zhang·2026年8月20日视觉语言动作模型世界模型世界动作模型2026年8月20日