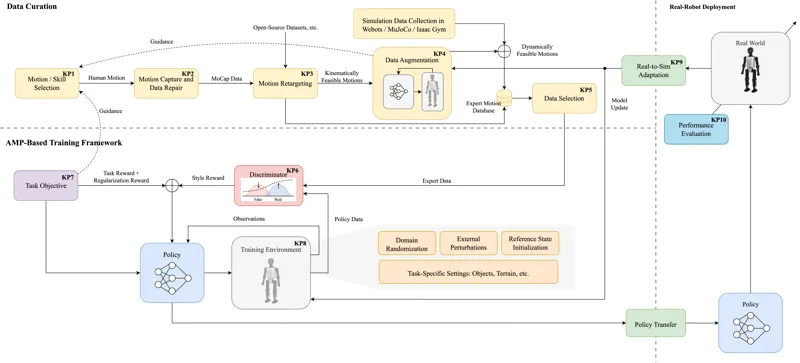
Booster Lab:可部署人形运动学习的数据中心化管线将异构运动源(人体演示+仿真采集)转化为可部署的 Booster T1 运动策略,四阶段管线将运动数据视为学习回路可控部分:数据策展→real-to-sim适配→AMP强化学习→跨仿真器验证+部署。Penghui Chen, Tinglong Zheng, Yufeng Zhang·2026年6月26日AMPBooster T1Data-Centric2026年6月26日
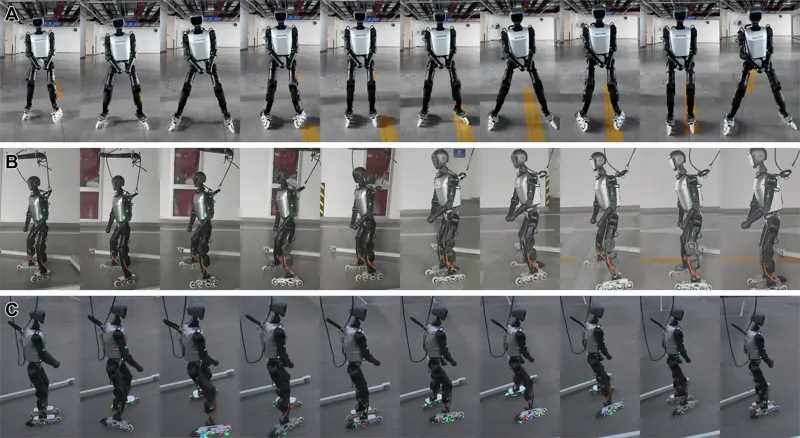
基于对抗运动先验的人形机器人轮滑运动学习用 AMP-PPO 框架和切片圆柱体轮仿真模型,让人形机器人学会 Pump Glide(足部开合产生动力)和 Push Glide(交替支撑推进)两种被动轮滑步态,在 Booster T1 上实现仿真和真实机器人持续轮滑。Yunkang Cheng, Yutong Wu, Menghan Li·2026年7月12日AMPBooster T1步态优化2026年7月12日