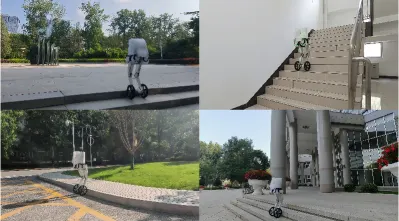
DynaWM:动力学感知蒸馏实现双足轮式机器人连续楼梯平滑运动在并发师生框架中引入世界模型(深度残差网络预测未来地形状态)和动量目标编码器(BYOL 式 EMA),通过预测损失强制教师编码器学习时空感知表示,为 student 提供稳定蒸馏目标,解决连续楼梯平滑运动问题。Haidong Hou, Zhangguo Yu, Hengbo Qi·2026年6月23日世界模型Continuous Stairs步态优化2026年6月23日