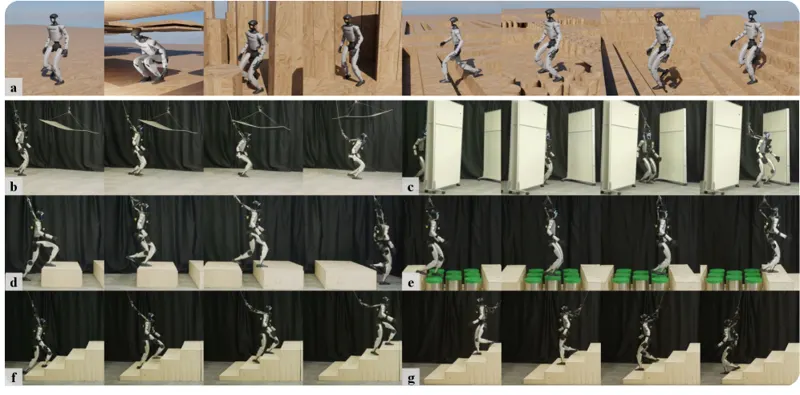
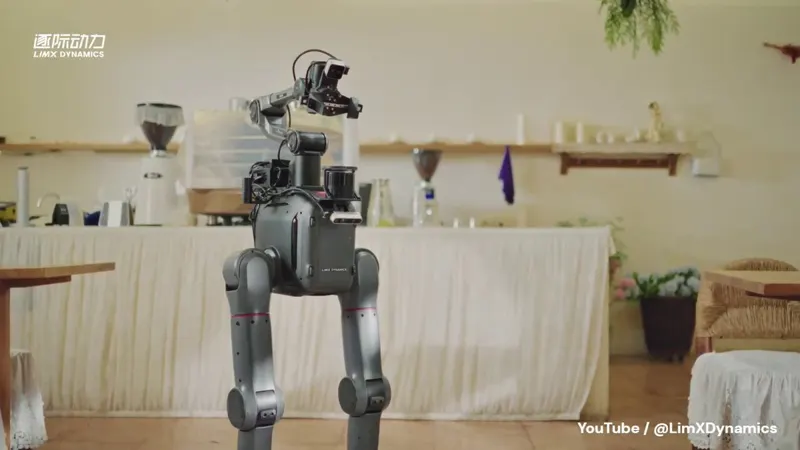
Gallant:基于体素网格的人形3D受限地形运动与局部导航鲁棒的人形运动需要对周围3D环境的准确和全局一致感知。然而现有感知模块主要基于深度图或高程图,只能提供环境的部分和局部平坦视图,无法捕捉完整3D结构。本文提出Gallant,基于体素网格的感知方法,实现3D受限地形(含楼梯)的鲁棒行走。Qingwei Ben, Botian Xu, Kailin Li·2025年11月18日人形机器人体素网格3D感知2025年11月18日
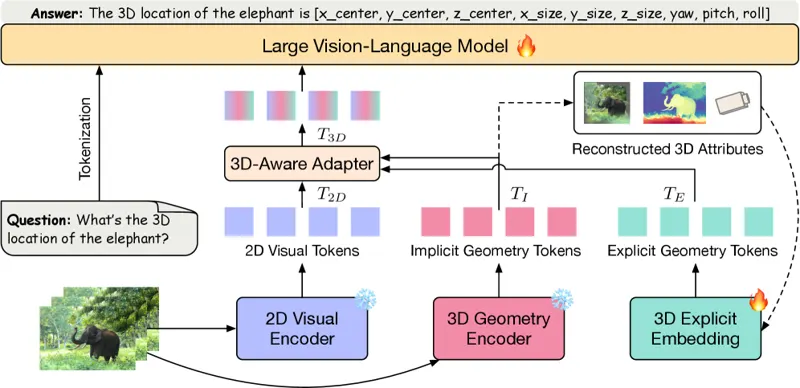
3D感知视觉语言模型:隐式与显式几何融合现有视觉语言模型大多缺乏3D感知,本文融合隐式与显式几何构建3D感知VLM。Wenhao Li, Xueying Jiang, Quanhao Qian·2026年7月23日3D-Aware视觉语言模型几何2026年7月23日
 0:59