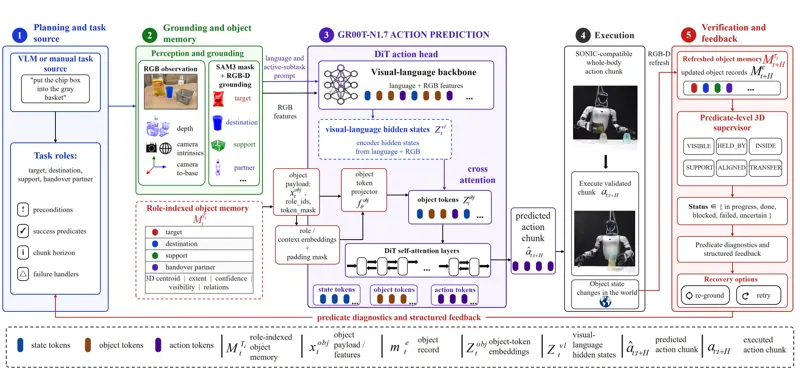
闭环人形VLA:面向可验证位操作的三维物体持久化令牌提出持久物体令牌化(POT),从RGB-D观测维护角色索引3D物体记录并转换为动作专家的物体令牌,实现动作生成与几何谓词检验的闭环执行。POT-VLA在Unitree G1上将GR00T-N1.7基线从39/80提升至71/80,在Being-0对齐服务任务上达44/50。Peng Ren, Haoyang Ge, Jiang Zhao·2026年7月20日视觉语言动作模型RGB-D 视觉宇树 G12026年7月20日