研究高精度机器人操作任务的数据缩放律,揭示精度要求提升带来的数据需求增长规律,为高精度操作策略训练提供数据规模指导。
Cuijie Xu, Yuanfan Xu, Min Xue
针对触觉手套中姿态相关伪影问题,提出姿态感知建模方法,降低佩戴姿态对触觉传感信号的干扰,提升触觉手套数据质量。
Tianhong Catherine Yu, Ziyi Kou, Mia Huang
NVIDIA在SIGGRAPH 2026发布MotionBricks,像拼积木一样组合动作部件生成新机器人运动。
VLK模型展示从合成场景中学习人形机器人运动操作,结合视觉、语言和运动学信息。
软件方案正实现传统昂贵LiDAR和深度传感器阵列的功能,大幅降低机器人硬件成本。
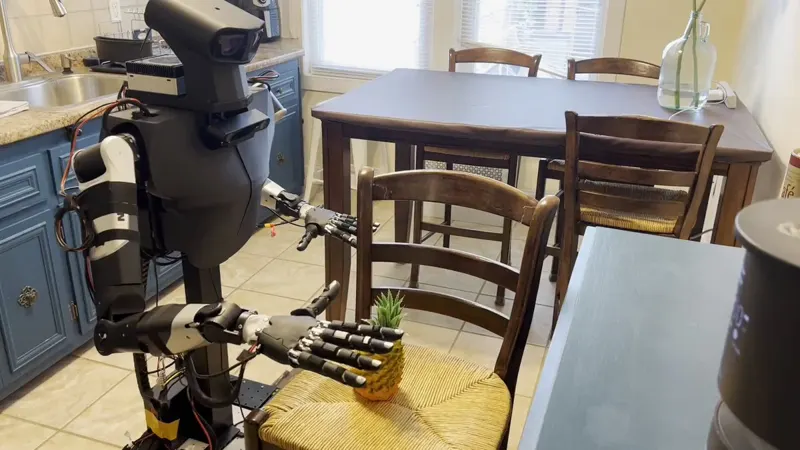
现代汽车集团与NVIDIA合作推出机器人参考平台,整合物理AI工具,加速高校和实验室机器人开发。
通过采集人类自我中心抓取数据并重定向到机器人,实现大规模真实世界抓取技能学习。
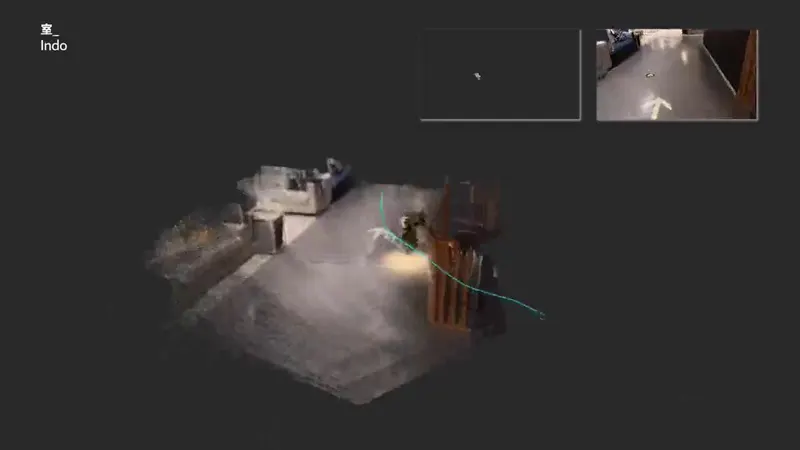
中国研究者开源SLAM3R,无需LiDAR或深度传感器,仅凭普通视频即可实时重建全3D场景。
提出基于3D高斯显式参数扰动的无网格域随机化方法,降低sim-to-real差距,服务于机器人仿真训练。
Felipe Nunes Carbone de Carvalho, Joyce de Morais Souza, Alan de Aguiar
设计一种非对称折纸弯曲结构与双腔驱动的一体化灵巧手,结合折纸机构与气动驱动,实现轻量化与高自由度手部操作。
Nan Huang, Yuming Zhu, Zicong Zhang
研究锯齿与低纹理环境下的稀疏视角视觉重定位,提出方法提升视觉定位鲁棒性,服务于机器人导航与3DGS初始化。
Maria Peribañez, Javier Civera, Rudolph Triebel
提出动态环境中双臂操作的多Agent协作框架,通过一只手辅助另一只手实现样本高效协作,提升动态场景下双臂操作的鲁棒性。
Jan Ole von Hartz, Abhinav Valada, Joschka Boedecker