HiFi-UMI仅用高保真UMI(通用操作接口)采集的数据即可学习可部署的机器人操作策略,无需额外标注。
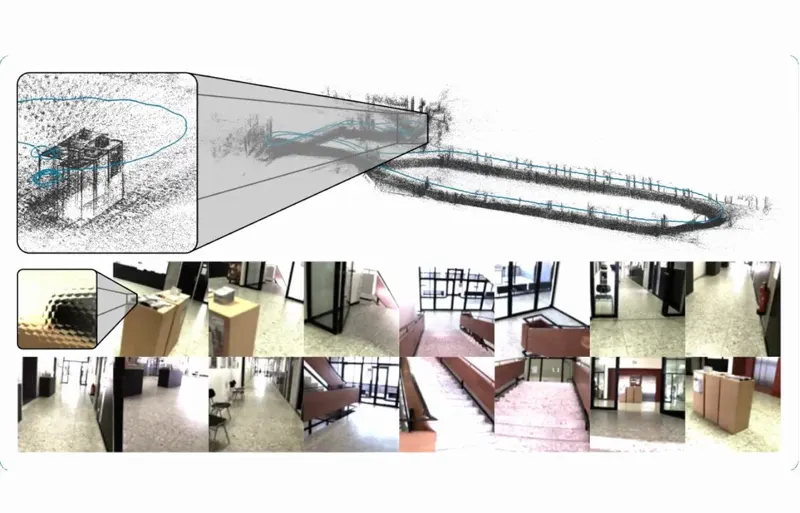
PRISM-VO是一种光场相机视觉里程计框架,通过光度束调整联合优化位姿与深度,无需外部深度传感器即可恢复精确的度量尺度运动。
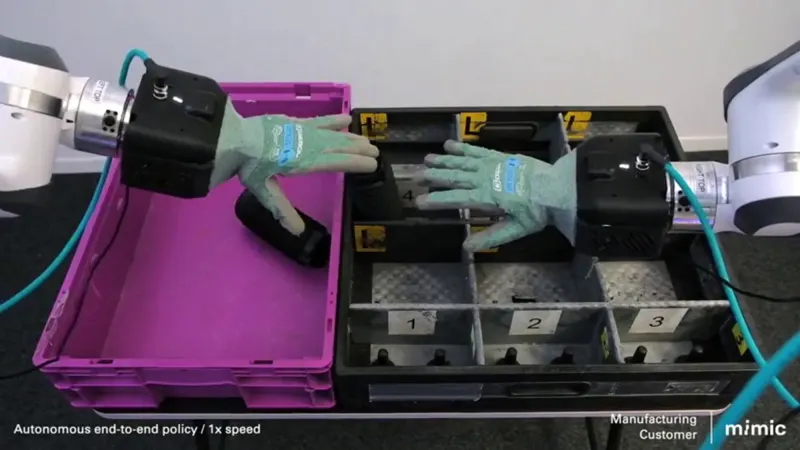
在LIBERO上,mimic-video达到10倍样本效率和2倍收敛速度,单次演示即获77%成功率,因结构上区别于pi0等基于VQA的VLA模型。
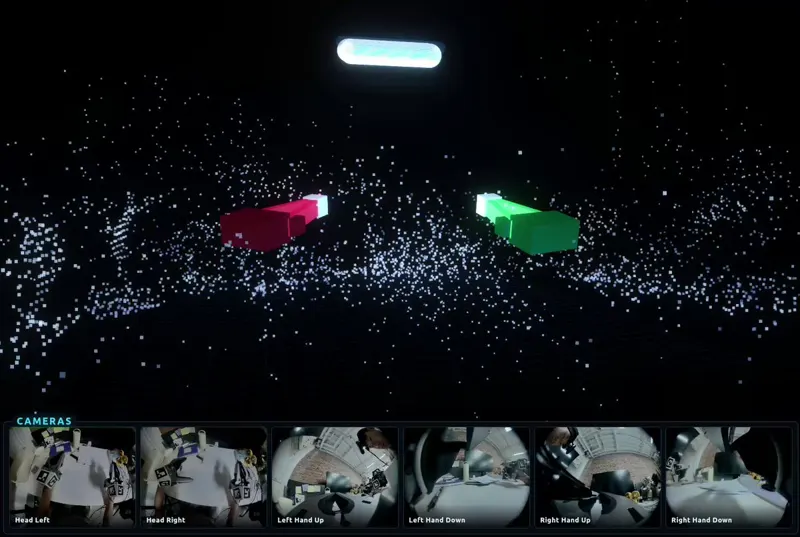
将扩散流操作策略变为反应式实时控制:快速本体感知通道+异步视觉通道+延迟自适应流调度,单步去噪每帧重规划,在真实机械臂上达 25Hz,成功率提升 30%。
Sungjae Park, Shubham Tulsiani
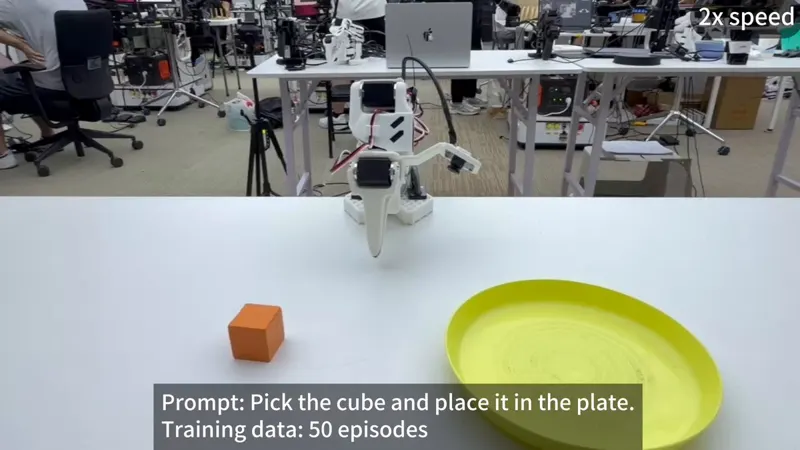
DexRobot开源SO101抓取SFT与DM0.5 LoRA微调:仅用50条橙色方块数据微调后,实机成功将方块放入盘中。
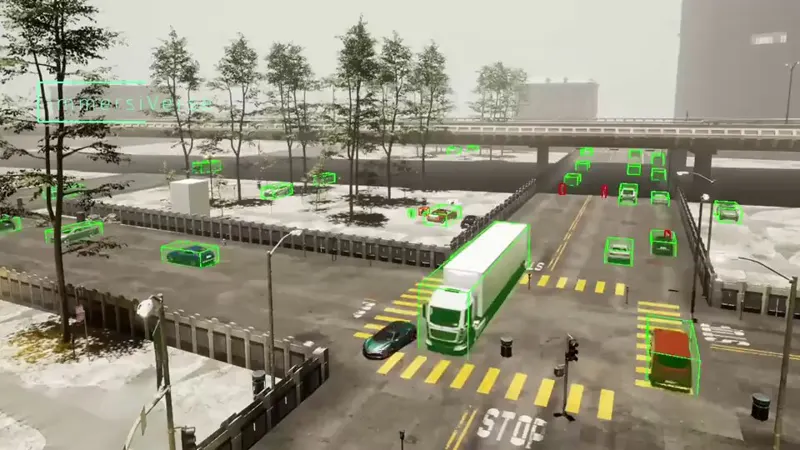
ImmersiVERSE基于Unreal Engine与Isaac Sim开发物理特性考量的LiDAR仿真,重现天候与噪声并用实数据验证,让开发者在实机部署前安全测试失败案例,提升自主AI与机器人可靠性。
提出物理感知策略蒸馏方法,将物理先验蒸馏进RL策略,提升强化学习的可解释性与鲁棒性,服务于机器人控制。
Shaker Al-Tamari, Waled Kadour
提出NEO方法,一次NeRF建模后支持多次物体编辑,服务于连续物体操作任务的表征与编辑,降低重复建模成本。
Mikołaj Zieliński, David Hall, Dominik Belter
提出KAI运动学感知接口,通过运动学先验提升铰接物体操作的数据效率,降低机器人操作策略的样本需求。
Yaping Li, Zhaxizhuoma, Qiaojun Yu
提出GenSplatCodec,通过一步扩散实现前馈3D高斯泼溅压缩,降低存储与传输开销,服务于3DGS高效部署。
Qiang Hu, Zhenlong Wu, Lei Huang
提出PAC贝叶斯扩散策略学习框架,将PAC贝叶斯理论与扩散策略结合,为机器人操作策略学习提供理论保证与泛化能力。
Mohammad Hasan Yeganegi, Dian Yu, Andrea Del Prete
提出基于超网络的自适应多任务制导、导航与控制学习方法,在多任务间共享与特化策略,提升无人机/机器人多任务GNC的效率。
Ricard Marsal I Castan, Aman Arora, Antoine Richard