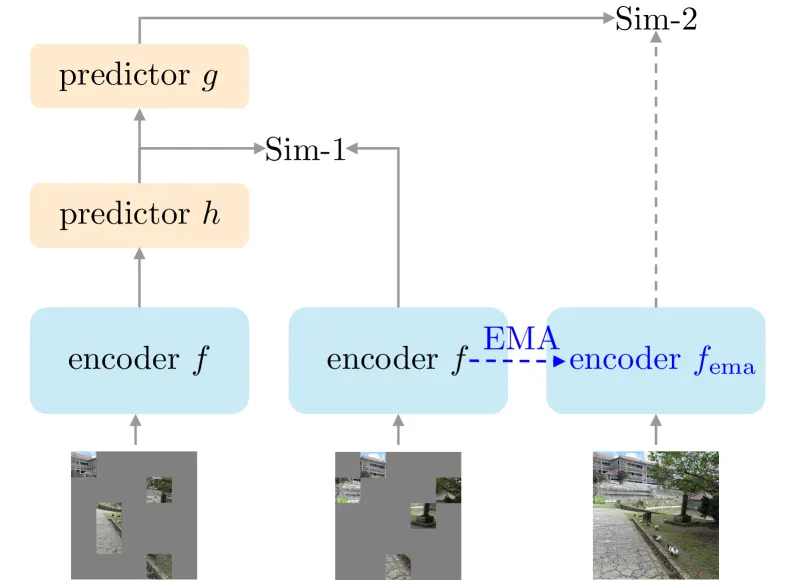
研究 Siamese 学生编码器在 JEPA 自监督表征学习中的作用。SiamJEPA 采用掩码 Siamese 学生编码器与 EMA 教师网络,作为有效的正则化手段提升表征可分性并加速早期训练,在有限训练预算下优于单编码器 JEPA 变体。
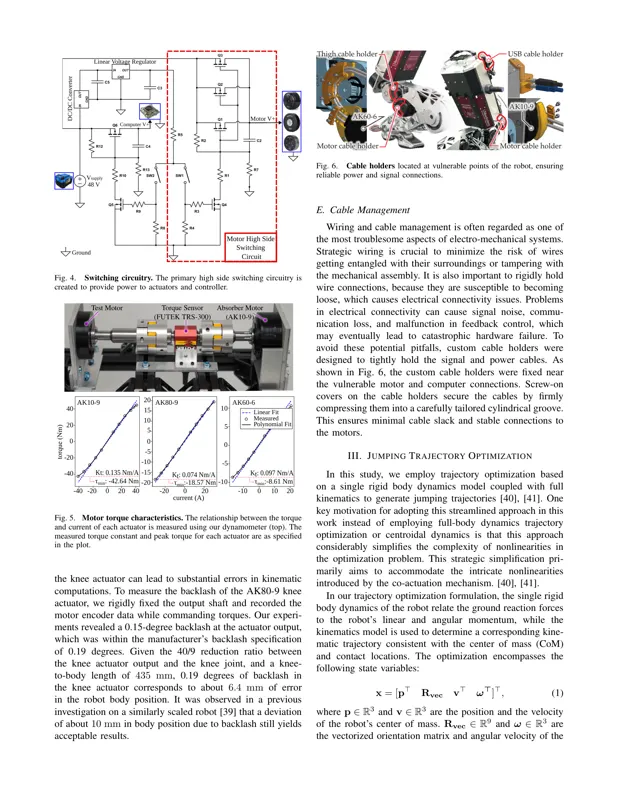
提出仿人腿单腿机器人StaccaToe,具备驱动脚趾和仿人协同驱动构型,采用纯电机驱动无储能机构。在硬件上验证脚趾尖平衡站立和动态跳跃,首次实现人尺度电机驱动单腿机器人的动态动作,为仿人敏捷腿式机器人设计提供实证。
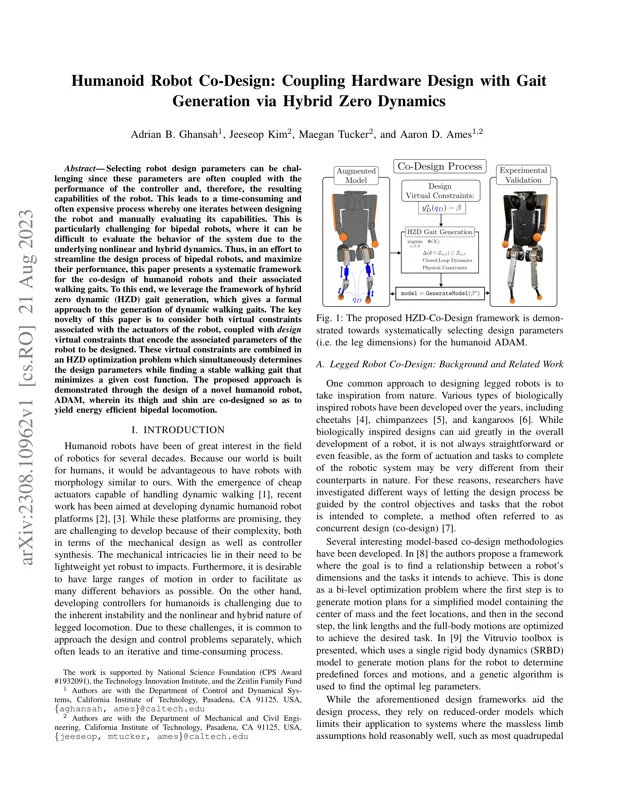
提出基于混合零动力(HZD)的人形机器人协同设计框架,将执行器虚拟约束与设计参数虚拟约束联合优化,同时确定大腿/小腿设计参数与稳定步态。以新型人形机器人ADAM为验证,实现能效最优的双足行走。
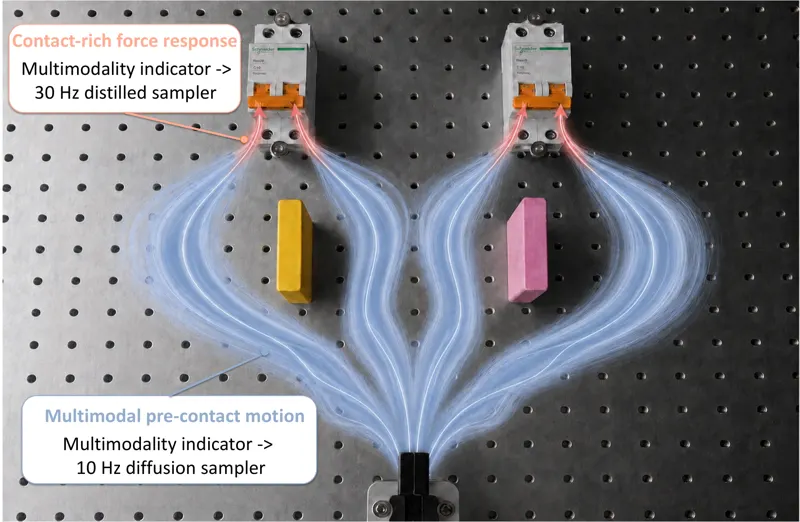
接触前需保留多模态轨迹、接触后需快速响应力反馈——FA-RDP 用共享多频率视觉-力 Transformer 同时预测高低频动作块,并学习多模态指示器在接触前多步低频采样、歧义降低后切换单步高频采样;配合流形一致性蒸馏,在三个接触密集任务上取得最高成功率。
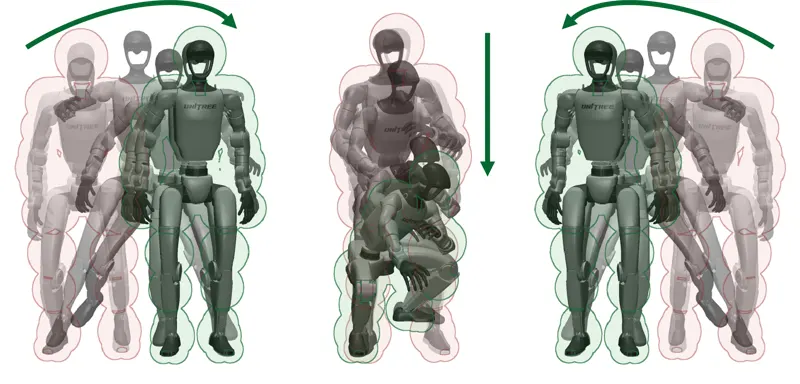
感知驱动的 CBF-RL 框架,将控制障碍函数安全性与板载感知耦合,实现人形机器人全身躲避球。部署策略仅从头戴摄像头的分割掩码深度看到球,CBF 引导表示每个身体连杆的间隙。在 Unitree G1 上零样本部署,真实世界投掷成功率达 95%。
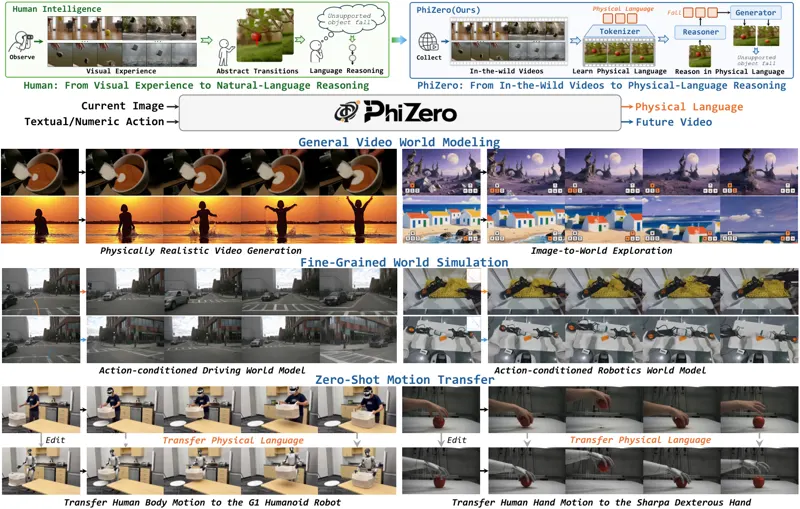
提出物理语言——世界状态转移的紧凑离散表示。PhiZero 采用先推理后渲染范式:先从真实视频自监督学习物理语言,推理出未来世界演化的语言序列,再渲染为视频;在生成与理解基准上验证了物理一致性,并展示交互式建模、细粒度动作条件仿真与零样本运动迁移的潜力。
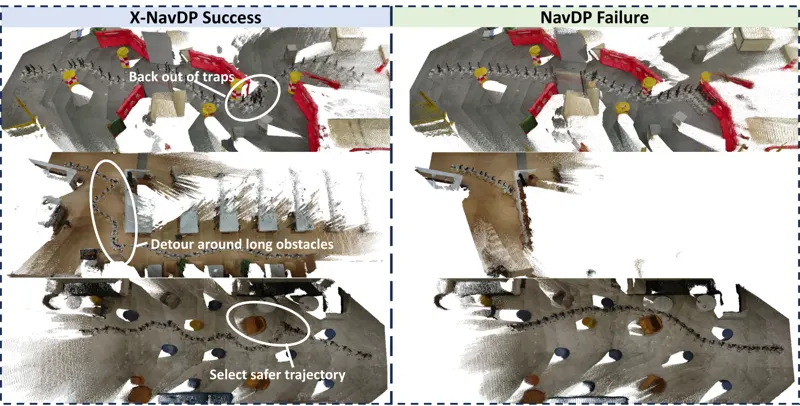
提出GQRM强化学习后训练框架,通过自举探索与群组Q值归一化机制对导航扩散策略进行跨本体微调,仿真成功率从61%提升至84%,真实世界从10%提升至65%。
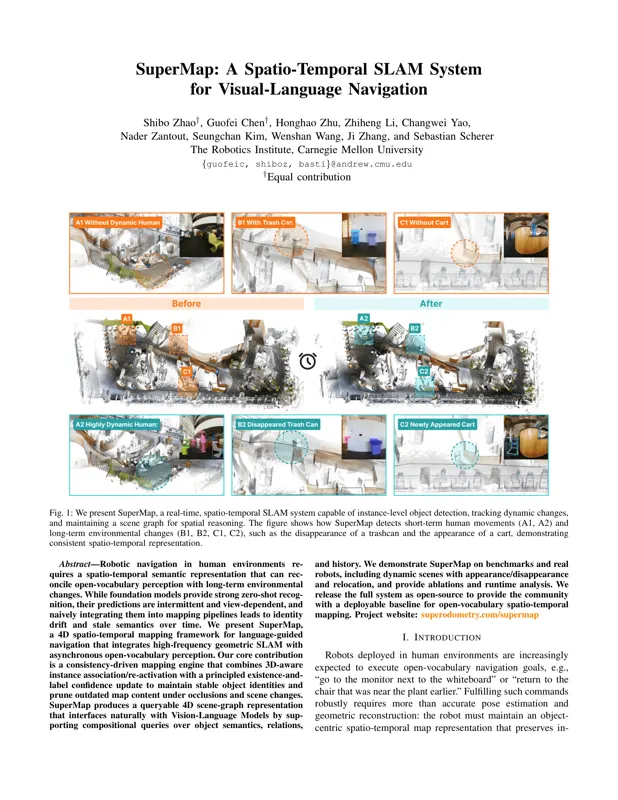
SuperMap是CMU提出的实时4D时空语义建图框架,将高频几何SLAM与异步开放词汇感知结合,通过一致性驱动的建图引擎维护稳定的物体实例身份并在遮挡和场景变化下修剪过时内容,生成可查询的4D场景图接口供视觉语言模型进行零样本推理和语言引导导航。
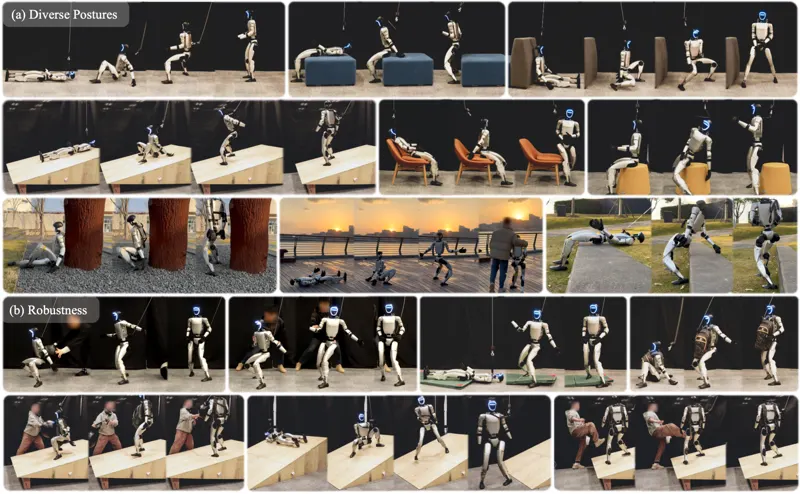
HoST是一种强化学习框架,从零学习人形机器人起立控制,通过多评价者架构和多样化地形课程训练实现姿态自适应运动。采用平滑正则化和隐式运动速度约束确保sim-to-real迁移成功,直接部署于Unitree G1人形机器人,在实验室和户外多种环境中实现平滑稳定的起立动作。
非结构化环境中鲁棒的人形运动需要平衡快速低级稳定和较慢感知决策的架构。本文展示了一种简单的分层控制架构——高频本体感知稳定器与紧凑低频感知策略相结合——能够实现更鲁棒的运动。核心思想是架构设计本身就能创造鲁棒性的甜蜜点。
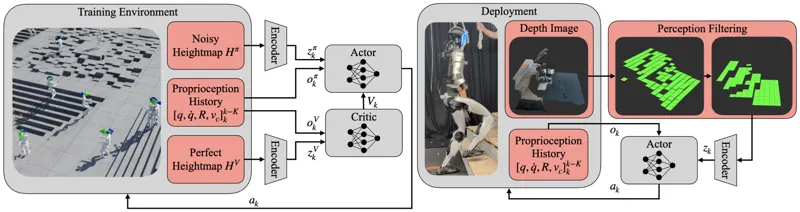
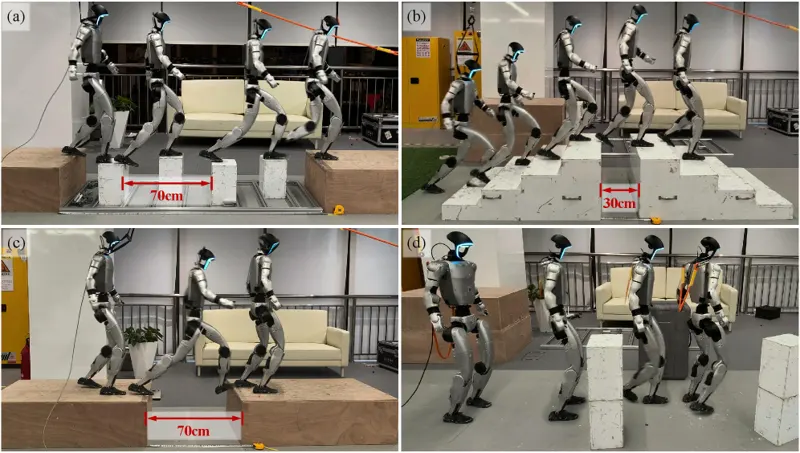
虽然强化学习显著推进了人形运动,但感知策略在稀疏落脚点地形和受限环境中仍存在困难。这些场景需要广泛的地形感知和精确的落脚点选择,而传统编码器往往将这两个感知角色纠缠在一起。本文提出全局-局部注意力分解解决此问题。
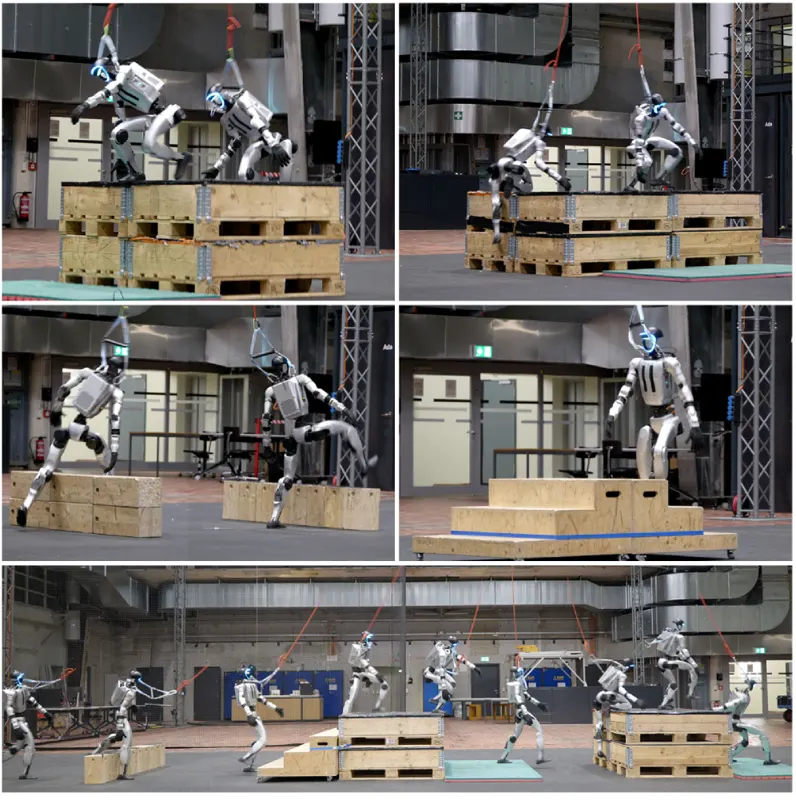
全身人形运动具有挑战性,因为高维控制、形态不稳定性以及需要使用机载感知对各种地形实时适应。直接将强化学习与奖励塑造应用于人形运动通常导致下半身主导行为,而基于模仿的方法在适应未见地形方面存在困难。本文提出通过运动生成和运动跟踪学习全身运动。