BLOG
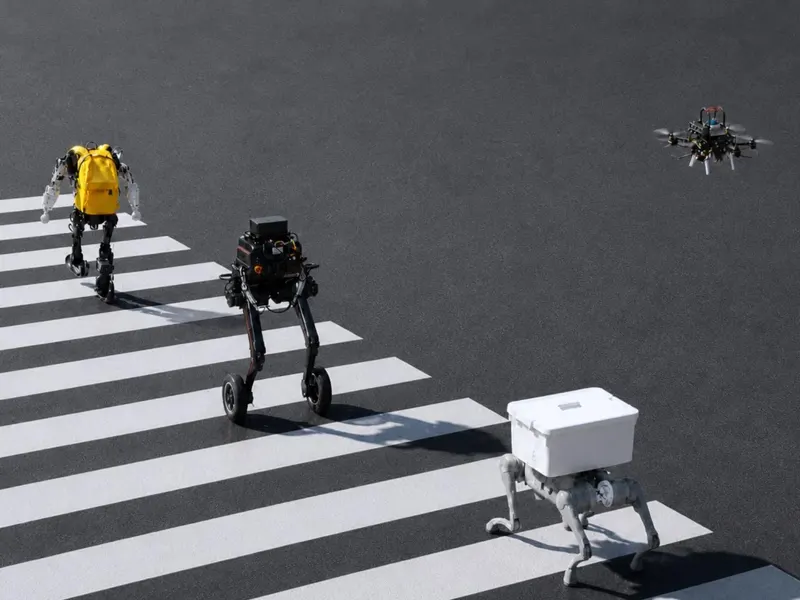
Light Origins 发布 LightNav-0:Real2Sim2Real 数据引擎把 2000+ 互联网真实场景变成可复用仿真世界,产出 4000+ 小时视觉-语言-动作经验,经三阶段后训练在 10 项仿真设置中刷新纪录,并零样本迁移到人形、四足、空中与轮式机器人。
Meta Reality Labs Research 开源 Project SuperDex:以自研接触优先物理引擎为核心,叠加工具链与 Gymnasium 风格 RL 接口的灵巧操作仿真平台,支持软体/杆腱/非凸接触、VR 遥操作合成数据,并展示形状分拣策略零样本迁移到真实机械手。
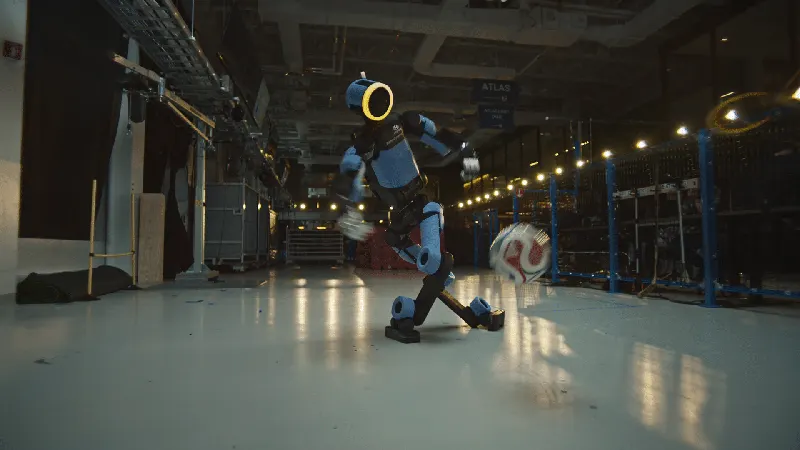
波士顿动力教 Atlas 学踢足球,用动作捕捉+强化学习训练幽灵弧线球。足球要求的全身协调能力可直接迁移到工业操作任务。
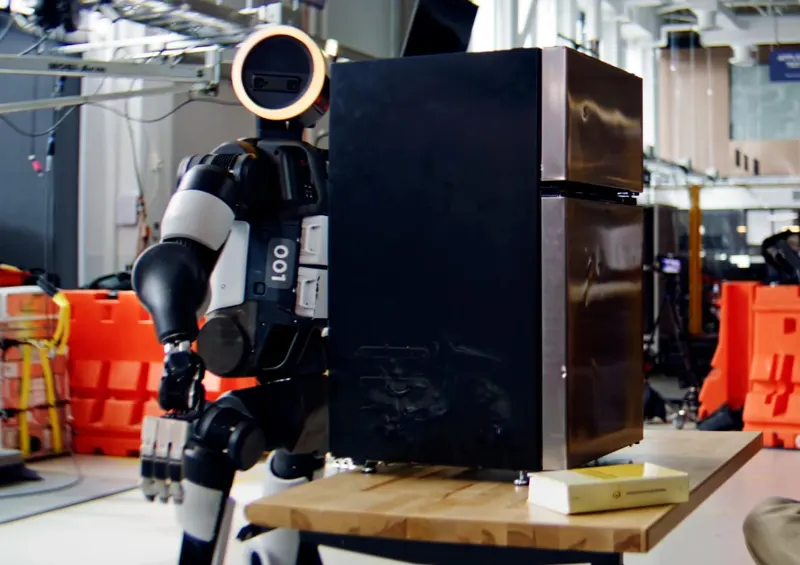
波士顿动力分享 Atlas 通过强化学习训练全身举重行为的方法:从参考轨迹到奖励设计、GPU 大规模仿真、真实硬件测试的迭代循环,展示物理智能的基础构建块。
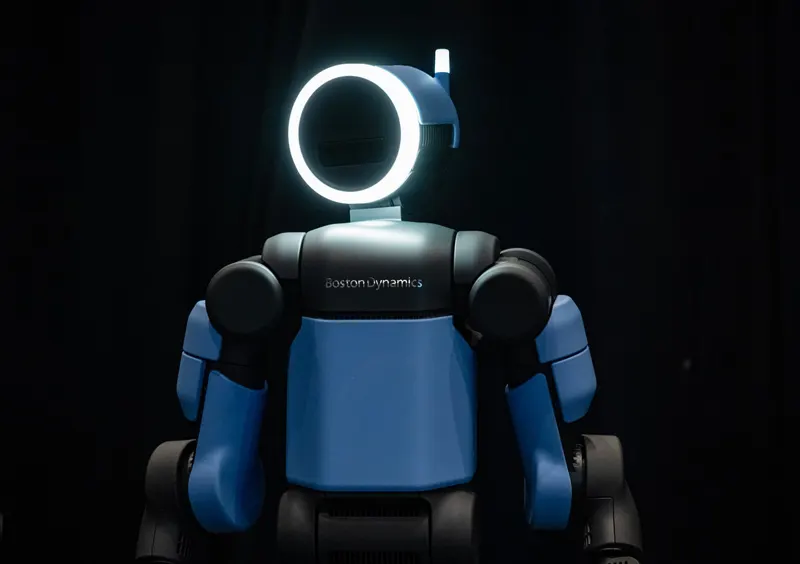
波士顿动力回顾 Atlas 十年进化历程:从液压跑酷研究平台到电动工业人形机器人。2026 年与现代汽车集团发布生产级 Atlas,已在现代超级工厂进行零件排序部署。
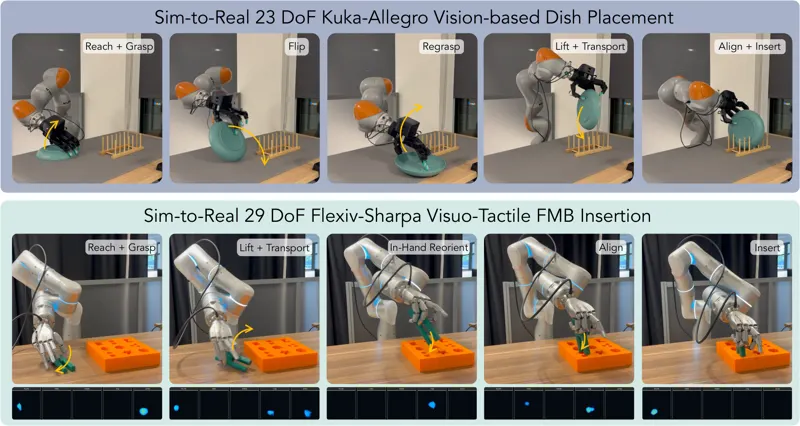
NVIDIA与密歇根大学提出ADEPT:用16种基础形状预训练通用灵巧策略,再以结构化后训练适配下游任务,零样本部署到Kuka-Allegro与Flexiv-Sharpa真机,插钉比平行夹爪流水线快2-14倍。