Skip to content
Agi
entry
演示
NAV·01
演示
LLM
NAV·02
LLM
Harness
NAV·03
Harness
技能
NAV·04
技能
模型排行
NAV·05
模型排行
图像
NAV·06
图像
视频
NAV·07
视频
3D
NAV·08
3D
设计
NAV·09
设计
办公
NAV·10
办公
AI 游戏
NAV·11
AI 游戏
搜索技能、演示、论文与深读…
⌘K
EN
登录
robot-products,robotvideos,components,papers,articles,crowdfunding,opensource,world-models,industry,investment,workshop,physical-ai,applications,sota,about
← 标签
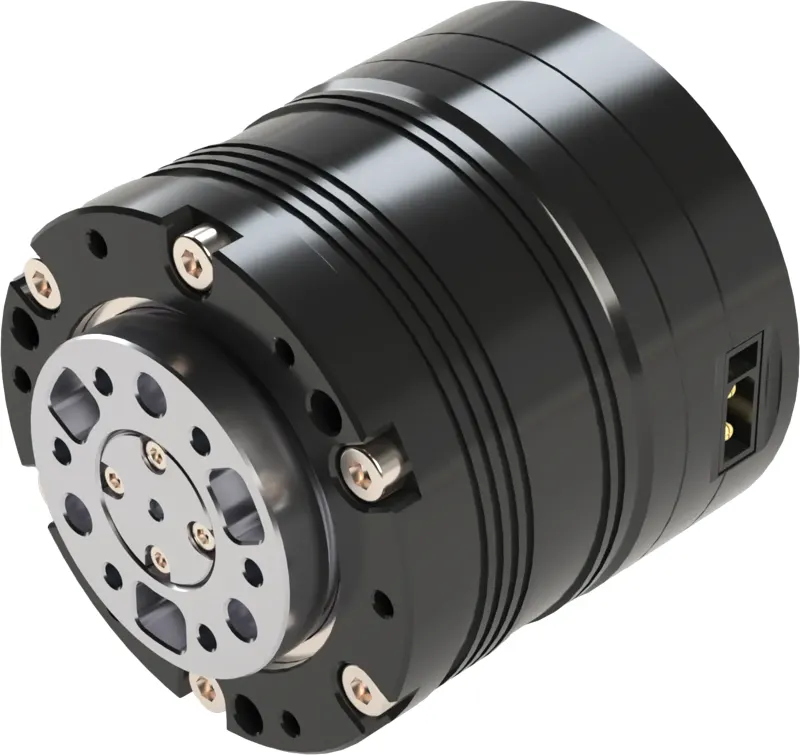
#Non-Hollow 56# 12 N·m Joint Module
(1)
瀑布流
分页
非中空 56# 12 N·m 关节模组
额定扭矩 12 N·m 的紧凑型非中空关节模组 科盟 56 规格平台的非中空紧凑关节模组,适合模块化机器人机构设计。
零部件
Non-Hollow 56# 12 N·m Joint Module
SZKOMO
深圳机器人谷