NavVerse(CoRL 2026):200 场景 / 1 万条 episode 的室内→室外连续导航基准——最强零样本 VLA 仅 11.6%,出门后成功率腰斩
视频加载中
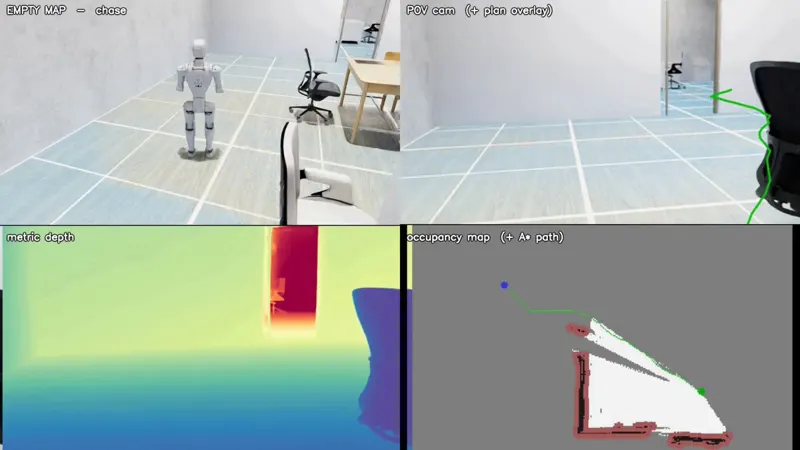
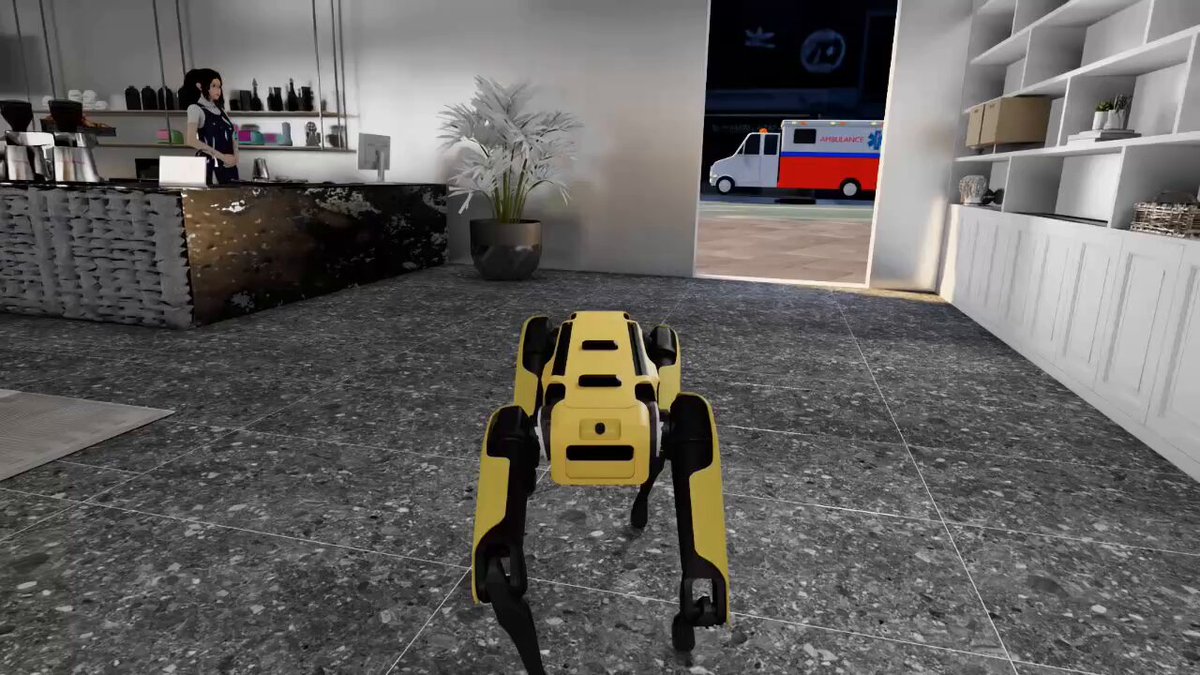
视频加载中密歇根大学 CURLY 实验室(@GhaffariMaani)发布 CoRL 2026 工作 NavVerse(171 秒演示视频):研究「今天的机器人能不能走出门、在外面把事办成」。任务是「找个能吃到汉堡和薯条的地方」这类朴素请求——需要离开建筑、跨入完全不同的室外环境、理解什么样的场所满足请求、再真实地走过去。NavVerse 把这条链路放进基于物理的仿真里评测:200 个场景(100 室内 + 50 室外城市 + 50 室内外连通,用「门到立面」装配让机器人无传送地从走廊走进街道)、10,000 条 episode、三类任务(ObjNav 物体导航、VLN 语言指令导航、以及新提出的 PlaceNav 场所级导航),全部通过可执行机器人接口(模拟 Spot 四足 + RGB-D)评测,指标覆盖成功(SR/SPL)、效率(CE)与安全(CR/ADO/NSR)。四个零样本基线(模块化、RL、VLA、VLA-RL)结果残酷:最强 VLA UniNaVid 只有 11.62%(ObjNav)/11.38%(PlaceNav)/10.67%(VLN),且从纯室外到室内外连通场景 PlaceNav 暴跌 17.65%→3.64%(绝对降 14.01 点);25–48% 的连通 episode 根本没能走出室内,出门后所有方法覆盖效率一致下降(原地打转)。论文、项目页与代码均已开源。
Category: perception
Author: @GhaffariMaani
Date: 2026-10-02T00:00:00
Duration: 171.293s