R³:相对位姿回归做流式前馈 3D 重建,372M 参数 20+ FPS 跑几千帧,NeurIPS 2026 全开源
视频加载中
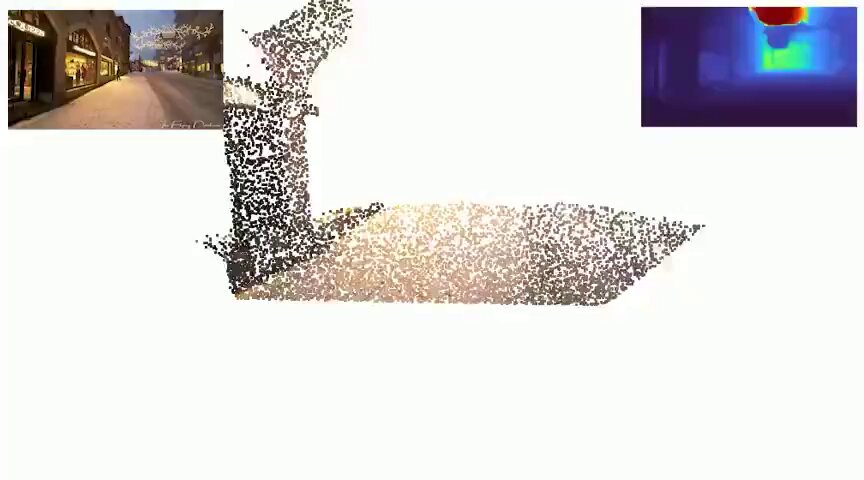
视频加载中作者 Congrong Xu 宣布 R³(3D Reconstruction via Relative Regression)入选 NeurIPS 2026(其首篇一作会议论文),代码全开源(github.com/KevinXu02/R3,Apache-2.0,arXiv:2605.26519)。方法核心:不做单全局坐标系下的逐相机回归,而是在部分微调的 Depth Anything 3 骨干上用轻量成对位姿 MLP 预测置信度加权的两两相对位姿,再在下游装配全局一致轨迹;每条边单一学习置信度(分解为旋转/平移)同时驱动损失加权、位姿聚合与关键帧库管理。无循环状态、无 TTT 模块、无额外 Transformer。372M 参数(约近期 1B 级模型的 1/3)在位姿估计与稠密重建上持平或超越 SOTA 流式方法,20+ FPS、有界内存扩展到数千帧;提供 r3(室内短片段)与 r3_long(室外长轨迹)两个 checkpoint。
Category: perception
Author: @CongrongX
Date: 2026-10-01T00:00:00
Duration: 24.8s
Reference: https://github.com/KevinXu02/R3