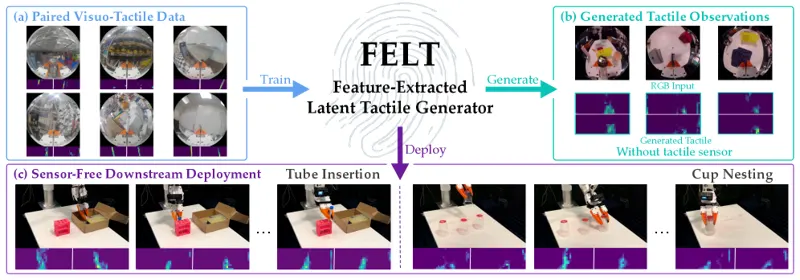
FELT提出从视觉信号生成触觉信号的方法,用于视触觉机器人操作,让无触觉传感器的机器人也能获得触觉反馈。
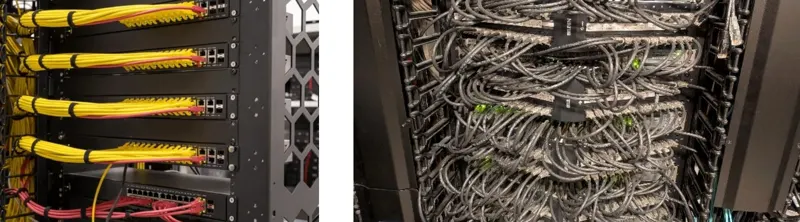
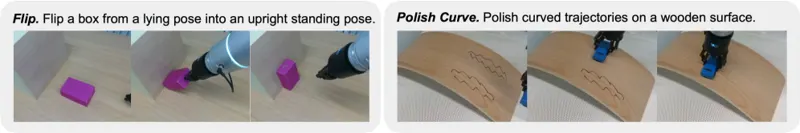
本文提出工业灵巧度基准,一个面向工业灵巧操作的软硬件基准平台,系统性评估机器人在工业场景的灵巧操作能力。
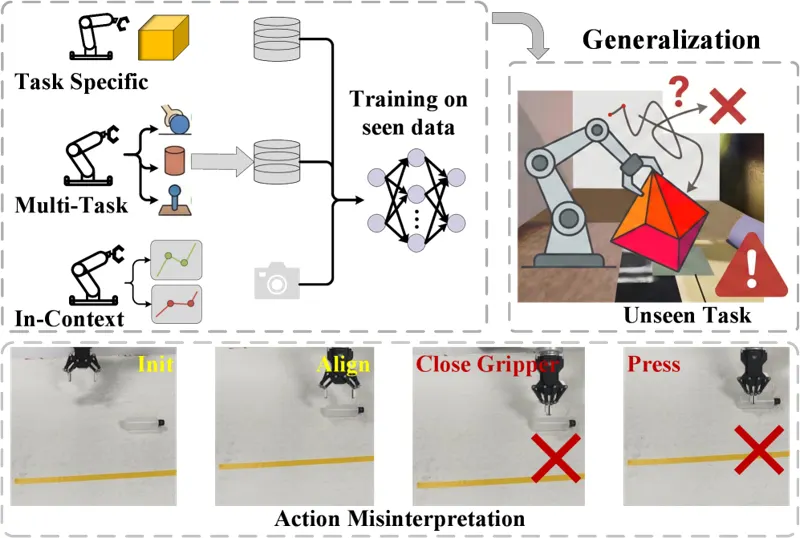
本文提出动力学感知的元模仿学习方法,通过对操作动力学的元学习实现对未见机器人操作任务的泛化。
本文研究机器人何时应使用反应控制、何时应进行审慎规划,提出学习在两种策略间自适应选择的方法,平衡效率与准确性。
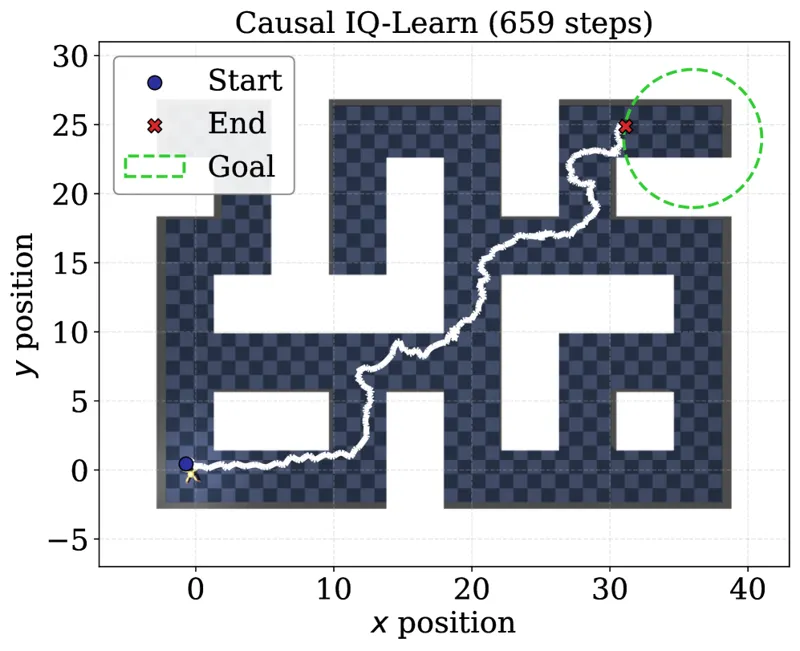
本文研究可扩展的因果模仿学习方法,通过因果推理解决模仿学习中的分布偏移和混淆问题,提升策略的鲁棒泛化。
本文提出异步多模态扩散策略组合方法,通过延迟感知引导融合,解决多模态传感延迟下的策略执行问题。
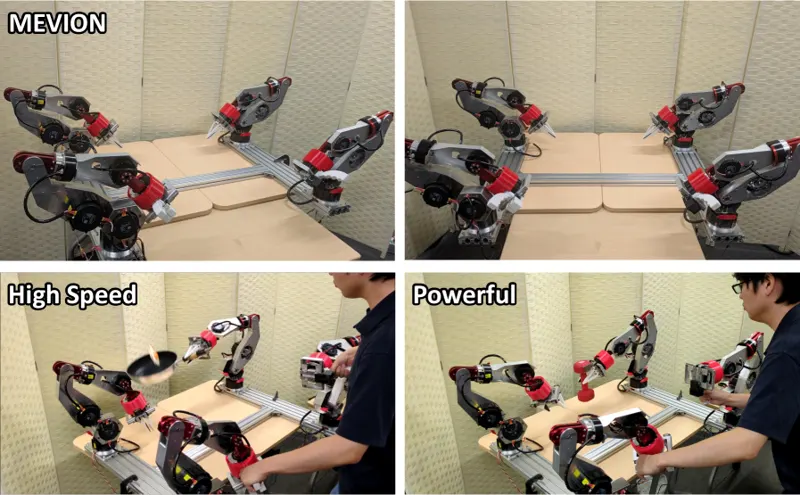
MEVION是一个低成本开源数据采集系统,用于高速双臂机器人操作的演示数据收集,降低模仿学习数据采集门槛。
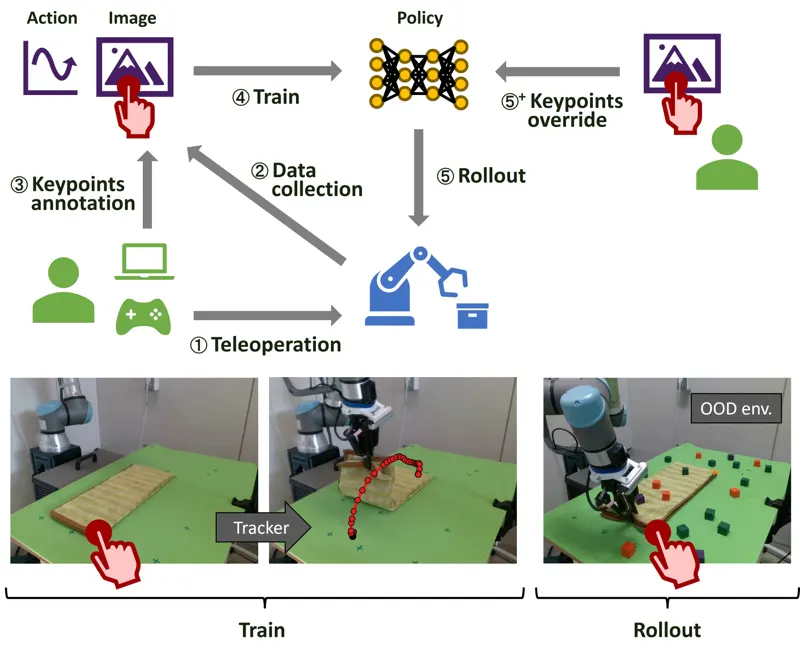
GuidedAttention提出可解释且可纠正的视觉注意力机制,用于模仿学习中面对分布外(OOD)场景的鲁棒机器人操作。
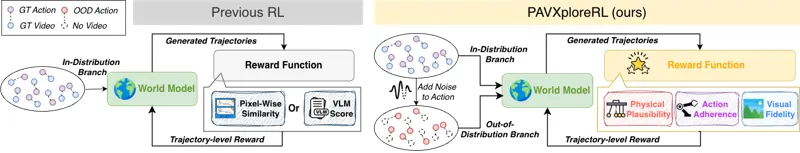
PAVXploreRL提出物理-动作-视觉世界模型强化学习方法,通过动作探索实现具身智能体的环境理解和策略优化。
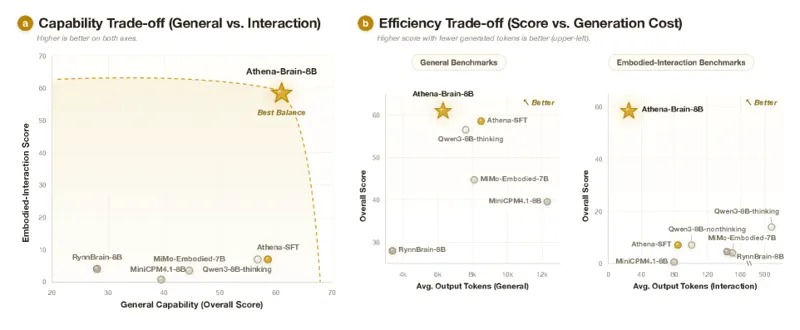
Athena-Brain是一个高效的机器人大脑系统,面向通用智能和具身交互,集成感知、推理和行动能力。
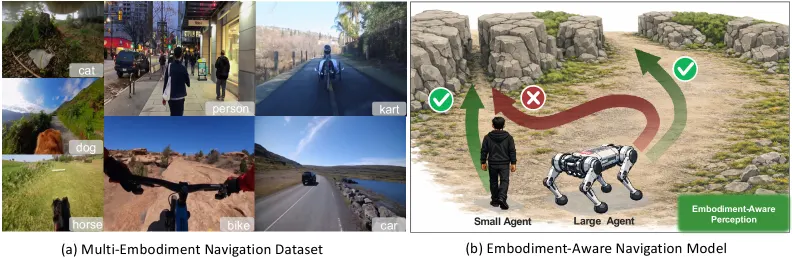
EA-Nav提出具有身体感知的安全视觉导航策略学习方法,让机器人理解自身身体约束进行安全导航。
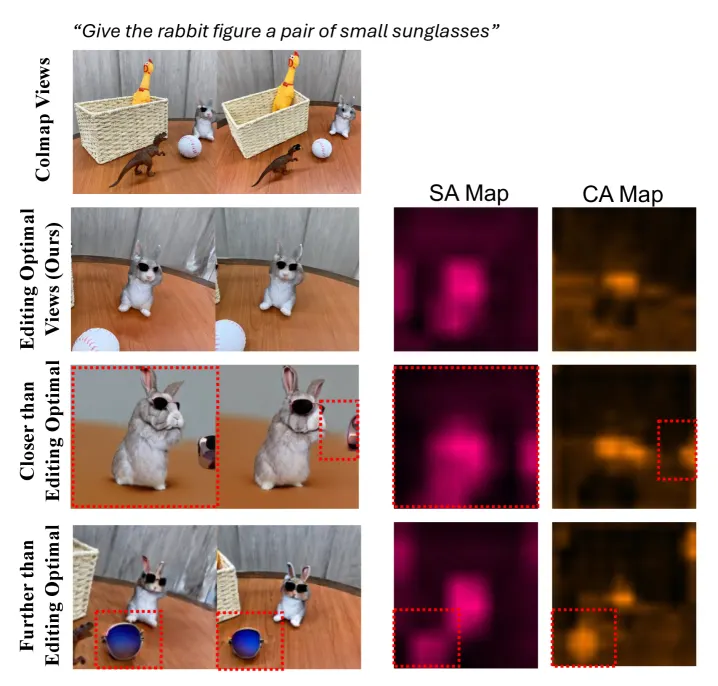
本文提出注意力引导的相机放置和多视角对齐方法,用于3D高斯泼溅场景编辑,提升编辑质量和一致性。