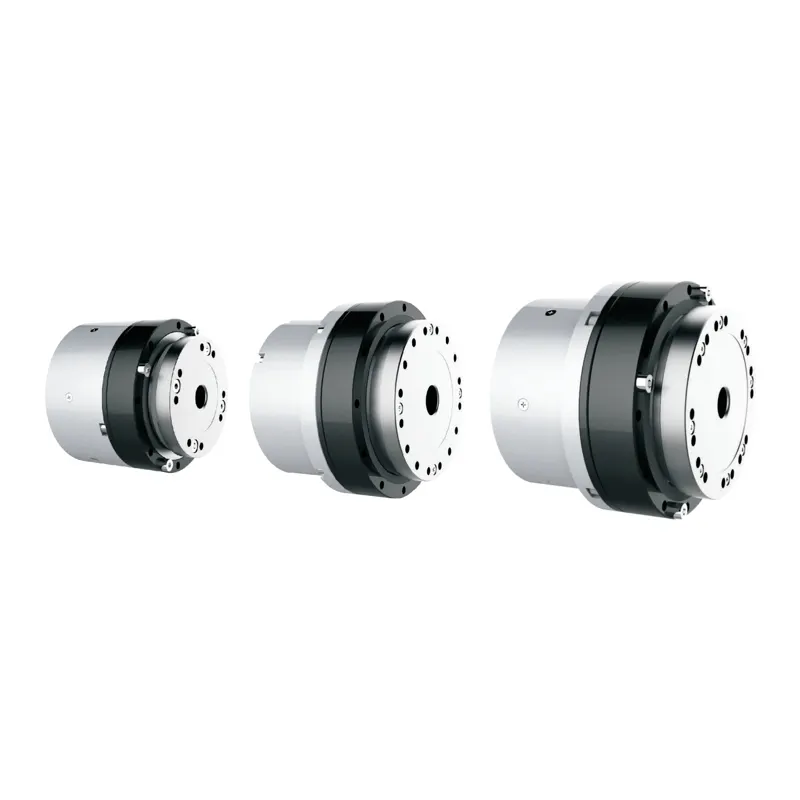
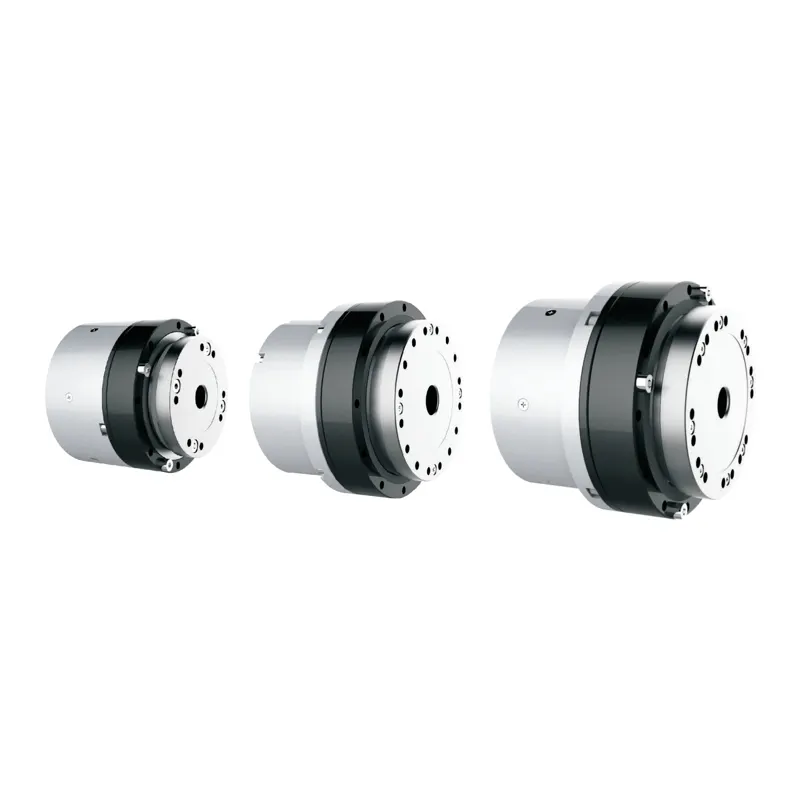
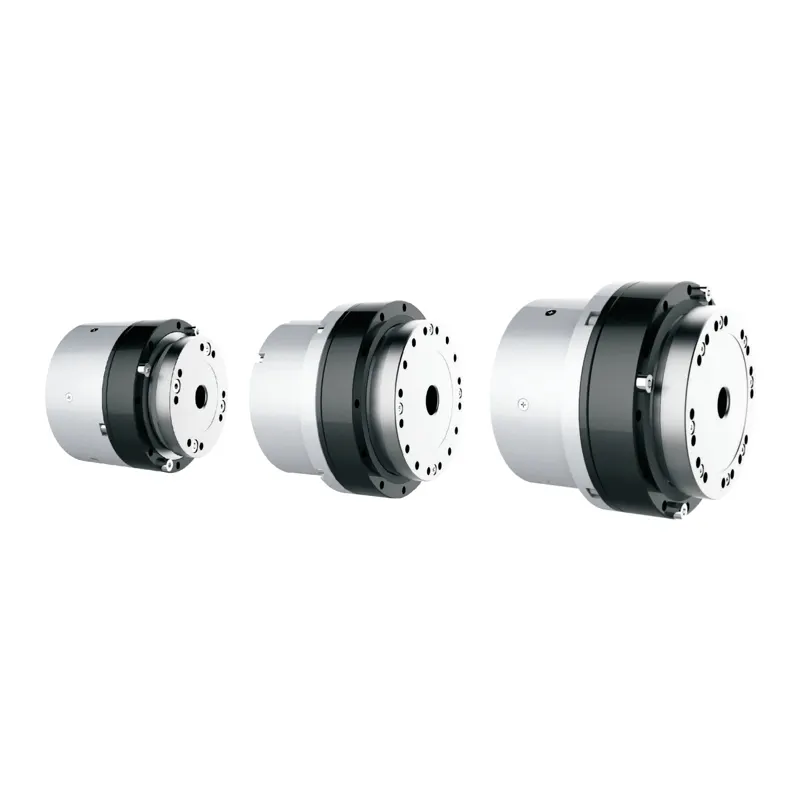
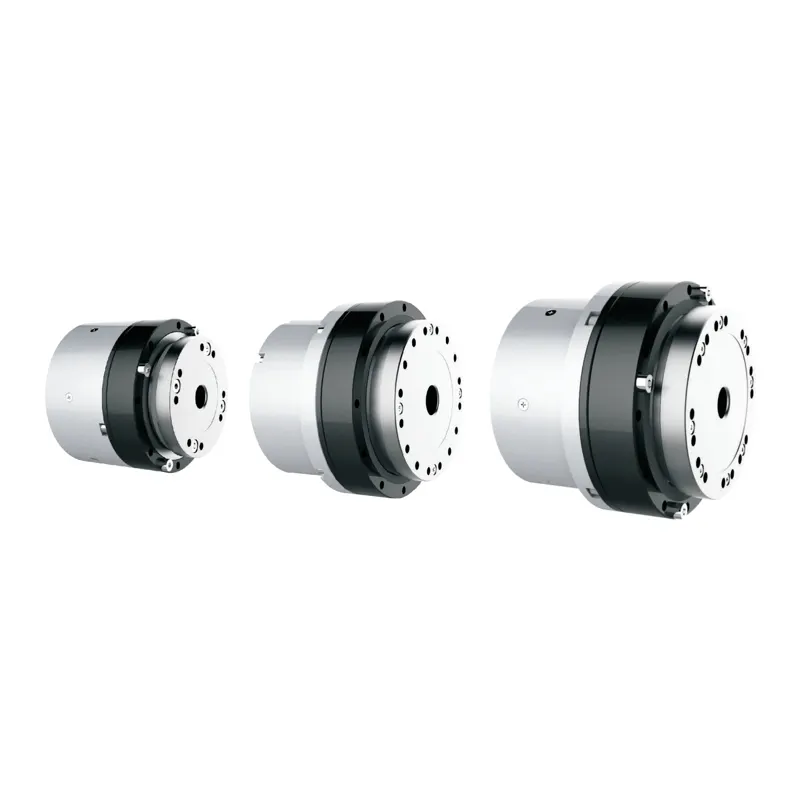
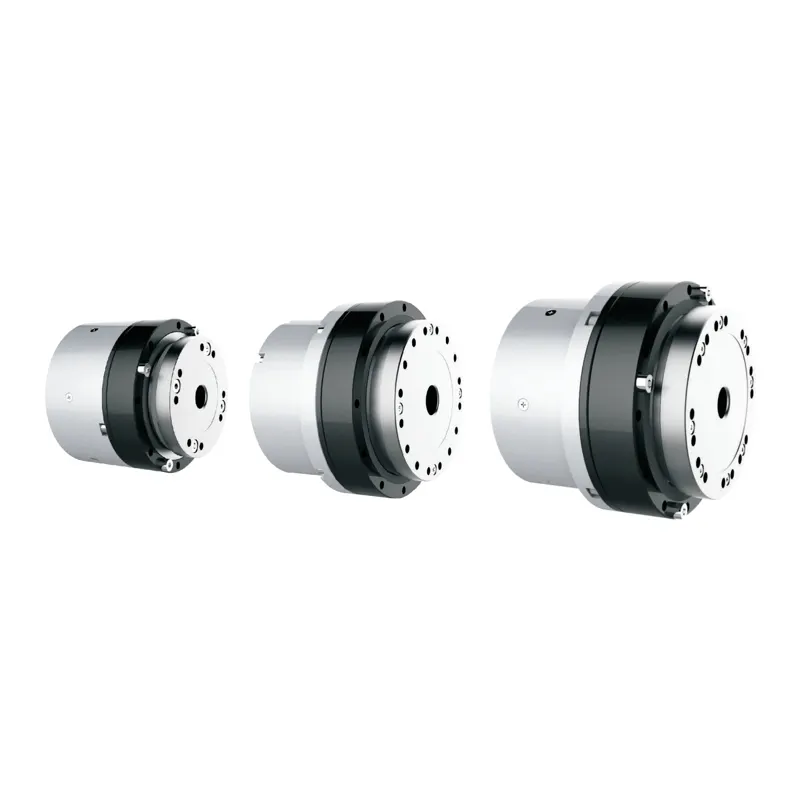
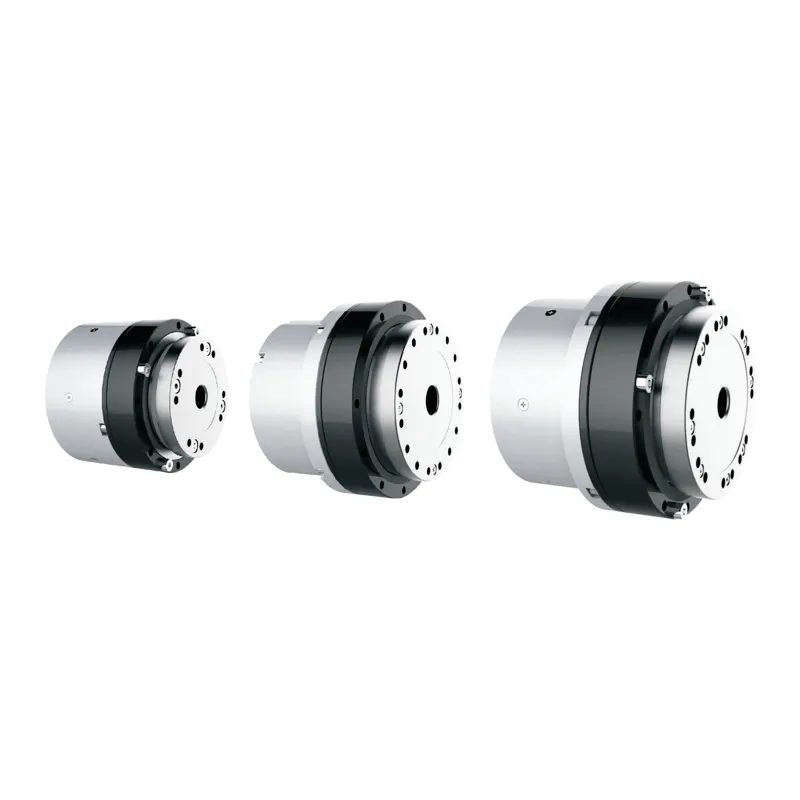
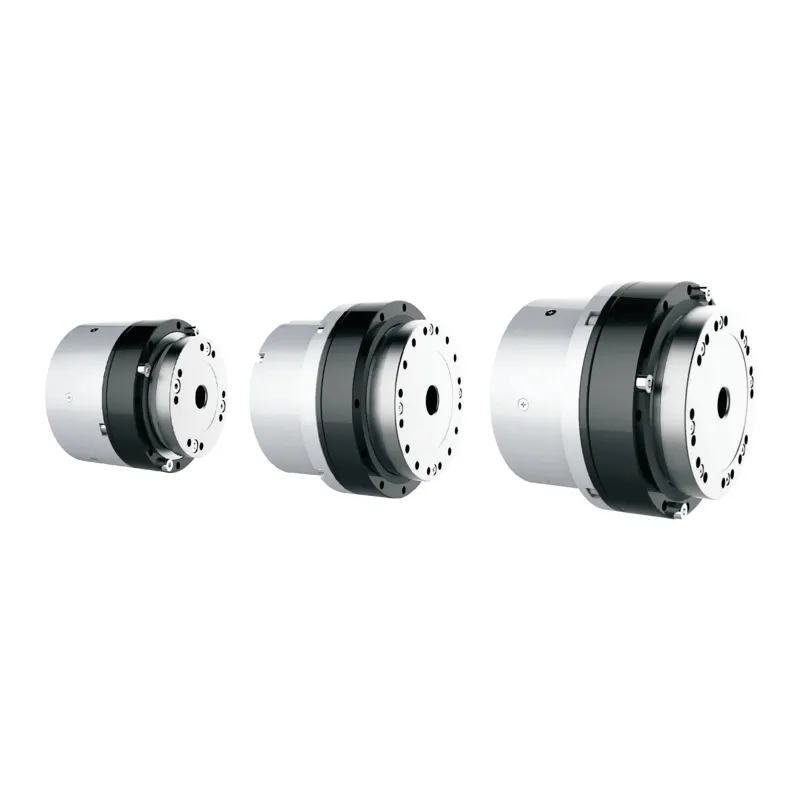
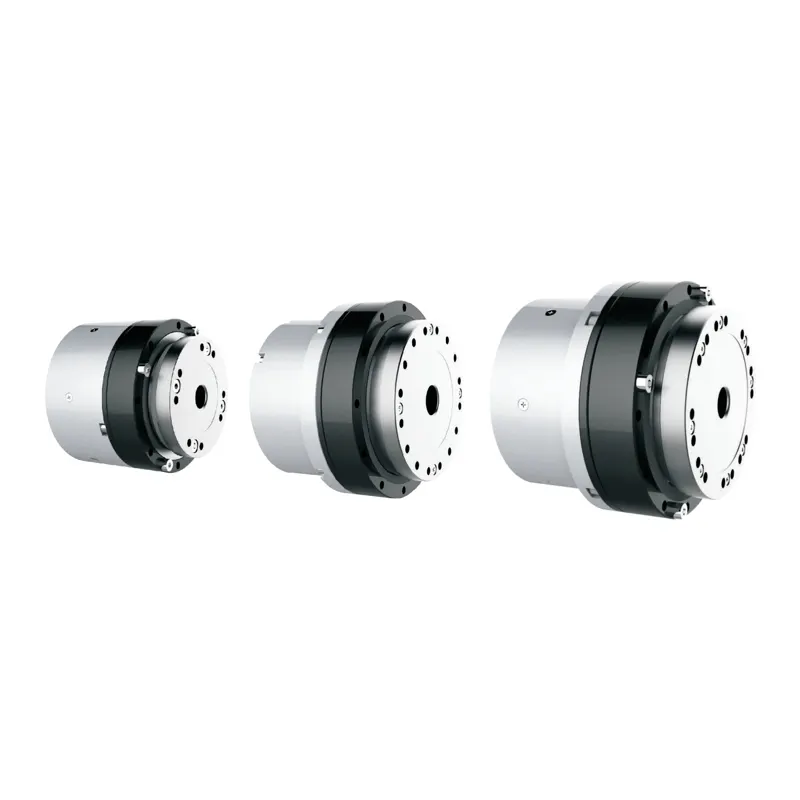
无锡巨蟹智能驱动 CE-RM-R90 关节型模组:减速比 100:1,额定扭矩 7.3 N·m,启停峰值扭矩 267 N·m,额定功率 400 W,额定转速 3000 rpm,尺寸 Φ90×105 mm,重量 2.2 kg。集成 20bit/19bit 双绝对值编码器,EtherCAT/CANOpen 总线通讯,摩擦式阻尼制动器。适用于人形机器人、协作机器人多关节场景。
无锡巨蟹智能驱动 CE-RM-R80 关节型模组:减速比 100:1,额定扭矩 7.3 N·m,启停峰值扭矩 179 N·m,额定功率 400 W,额定转速 3000 rpm,尺寸 Φ80×100 mm,重量 2.2 kg。集成 20bit/19bit 双绝对值编码器,EtherCAT/CANOpen 总线通讯,摩擦式阻尼制动器。适用于人形机器人、协作机器人多关节场景。
无锡巨蟹智能驱动 CE-RM-R70 关节型模组:减速比 100:1,额定扭矩 7.3 N·m,启停峰值扭矩 146 N·m,额定功率 200 W,额定转速 3000 rpm,尺寸 Φ70×85 mm,重量 1.5 kg。集成 20bit/19bit 双绝对值编码器,EtherCAT/CANOpen 总线通讯,摩擦式阻尼制动器。适用于人形机器人、协作机器人多关节场景。
无锡巨蟹智能驱动 CE-RM-R60 关节型模组:减速比 100:1,额定扭矩 7.3 N·m,启停峰值扭矩 146 N·m,额定功率 100 W,额定转速 3500 rpm,尺寸 Φ70×85 mm,重量 1.5 kg。集成 20bit/19bit 双绝对值编码器,EtherCAT/CANOpen 总线通讯,摩擦式阻尼制动器。适用于人形机器人、协作机器人多关节场景。
江苏开璇智能(科创板绿的谐波 688017 控股子公司)KGU 系列机器人关节模组规格 KGU-40D:额定转矩 557 N·m、最大 762 N·m,额定/最大转速 18/26 rpm,额定功率 1100 W,48VDC,减速比 1/121。集成谐波减速器+无框力矩电机+内置 EtherCAT/CANopen 总线伺服驱动器+双 20bit 单圈绝对值编码器(BiSS-C),定位精度 50 arcsec、重复精度 10 arcsec,中空孔径 Φ23mm,外形 Φ170×139mm,仅 7.9kg,可选掉电保持制动器。人形机器人上肢轻量化关节(自重/负载比接近 1:1),最小关节不足 350g。
江苏开璇智能(科创板绿的谐波 688017 控股子公司)KGU 系列机器人关节模组规格 KGU-40C:额定转矩 465 N·m、最大 639 N·m,额定/最大转速 22/32 rpm,额定功率 1100 W,48VDC,减速比 1/101。集成谐波减速器+无框力矩电机+内置 EtherCAT/CANopen 总线伺服驱动器+双 20bit 单圈绝对值编码器(BiSS-C),定位精度 50 arcsec、重复精度 10 arcsec,中空孔径 Φ23mm,外形 Φ170×139mm,仅 7.9kg,可选掉电保持制动器。人形机器人上肢轻量化关节(自重/负载比接近 1:1),最小关节不足 350g。
江苏开璇智能(科创板绿的谐波 688017 控股子公司)KGU 系列机器人关节模组规格 KGU-32D:额定转矩 253 N·m、最大 498 N·m,额定/最大转速 21/30 rpm,额定功率 600 W,48VDC,减速比 1/121。集成谐波减速器+无框力矩电机+内置 EtherCAT/CANopen 总线伺服驱动器+双 20bit 单圈绝对值编码器(BiSS-C),定位精度 50 arcsec、重复精度 10 arcsec,中空孔径 Φ23mm,外形 Φ142×112mm,仅 5.6kg,可选掉电保持制动器。人形机器人上肢轻量化关节(自重/负载比接近 1:1),最小关节不足 350g。
江苏开璇智能(科创板绿的谐波 688017 控股子公司)KGU 系列机器人关节模组规格 KGU-32C:额定转矩 209 N·m、最大 411 N·m,额定/最大转速 25/35 rpm,额定功率 600 W,48VDC,减速比 1/101。集成谐波减速器+无框力矩电机+内置 EtherCAT/CANopen 总线伺服驱动器+双 20bit 单圈绝对值编码器(BiSS-C),定位精度 50 arcsec、重复精度 10 arcsec,中空孔径 Φ23mm,外形 Φ142×112mm,仅 5.6kg,可选掉电保持制动器。人形机器人上肢轻量化关节(自重/负载比接近 1:1),最小关节不足 350g。
江苏开璇智能(科创板绿的谐波 688017 控股子公司)KGU 系列机器人关节模组规格 KGU-25C:额定转矩 119 N·m、最大 198 N·m,额定/最大转速 26/40 rpm,额定功率 350 W,48VDC,减速比 1/101。集成谐波减速器+无框力矩电机+内置 EtherCAT/CANopen 总线伺服驱动器+双 20bit 单圈绝对值编码器(BiSS-C),定位精度 50 arcsec、重复精度 10 arcsec,中空孔径 Φ16mm,外形 Φ110×98mm,仅 2.45kg,可选掉电保持制动器。人形机器人上肢轻量化关节(自重/负载比接近 1:1),最小关节不足 350g。
江苏开璇智能(科创板绿的谐波 688017 控股子公司)KGU 系列机器人关节模组规格 KGU-25B:额定转矩 96 N·m、最大 160 N·m,额定/最大转速 32/50 rpm,额定功率 350 W,48VDC,减速比 1/81。集成谐波减速器+无框力矩电机+内置 EtherCAT/CANopen 总线伺服驱动器+双 20bit 单圈绝对值编码器(BiSS-C),定位精度 50 arcsec、重复精度 10 arcsec,中空孔径 Φ16mm,外形 Φ110×98mm,仅 2.45kg,可选掉电保持制动器。人形机器人上肢轻量化关节(自重/负载比接近 1:1),最小关节不足 350g。
江苏开璇智能(科创板绿的谐波 688017 控股子公司)KGU 系列机器人关节模组规格 KGU-20C:额定转矩 68 N·m、最大 126 N·m,额定/最大转速 30/40 rpm,额定功率 210 W,48VDC,减速比 1/101。集成谐波减速器+无框力矩电机+内置 EtherCAT/CANopen 总线伺服驱动器+双 20bit 单圈绝对值编码器(BiSS-C),定位精度 50 arcsec、重复精度 10 arcsec,中空孔径 Φ14mm,外形 Φ90×89mm,仅 1.67kg,可选掉电保持制动器。人形机器人上肢轻量化关节(自重/负载比接近 1:1),最小关节不足 350g。
江苏开璇智能(科创板绿的谐波 688017 控股子公司)KGU 系列机器人关节模组规格 KGU-20B:额定转矩 56 N·m、最大 105 N·m,额定/最大转速 37/50 rpm,额定功率 210 W,48VDC,减速比 1/81。集成谐波减速器+无框力矩电机+内置 EtherCAT/CANopen 总线伺服驱动器+双 20bit 单圈绝对值编码器(BiSS-C),定位精度 50 arcsec、重复精度 10 arcsec,中空孔径 Φ14mm,外形 Φ90×89mm,仅 1.67kg,可选掉电保持制动器。人形机器人上肢轻量化关节(自重/负载比接近 1:1),最小关节不足 350g。