BLOG
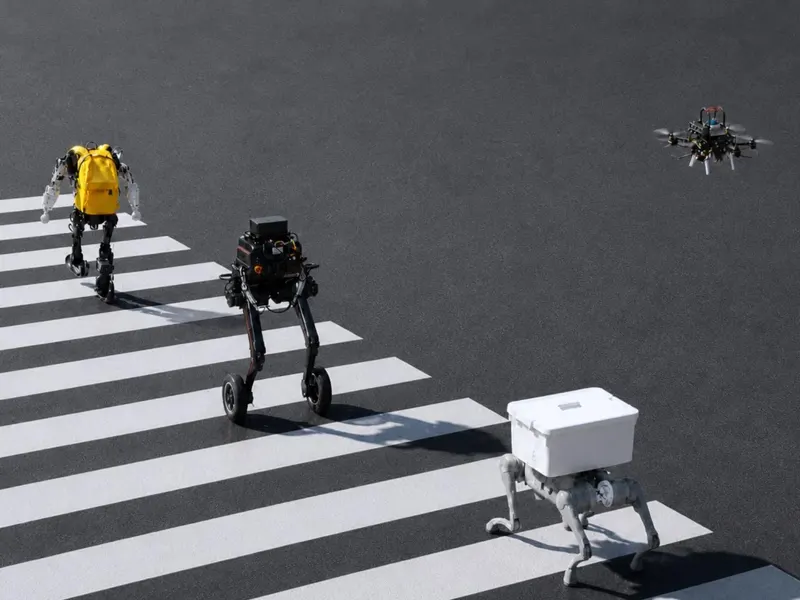
Light Origins 发布 LightNav-0:Real2Sim2Real 数据引擎把 2000+ 互联网真实场景变成可复用仿真世界,产出 4000+ 小时视觉-语言-动作经验,经三阶段后训练在 10 项仿真设置中刷新纪录,并零样本迁移到人形、四足、空中与轮式机器人。
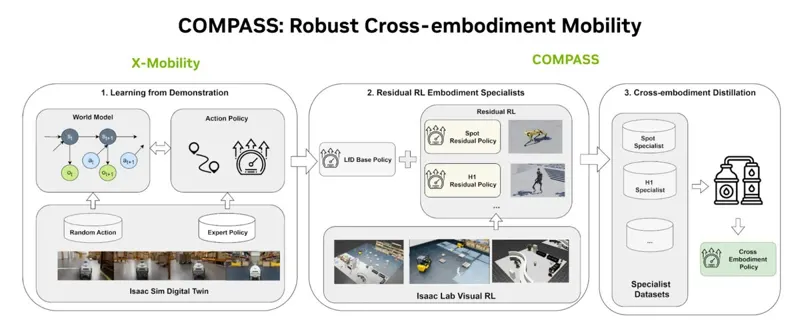
NVIDIA 的 COMPASS 框架通过残差强化学习和技能合成实现跨本体导航。编码智能体自动验证环境、准备场景、运行冒烟测试、训练残差专家并评估检查点,人工审批关卡保障质量。以 Spot 四足机器人为参考,覆盖内置仓库、SAGE-10K 场景和 NuRec 采集环境三条路径。